-
23 februarie 2023Karsan Hydrogen Fuel Cell Bus e-ATA Hydrogen
-
17 iulie 2024Micile Autobuze Urbane: Alegerea Ecologică Pentru Transportul Urban
-
23 septembrie 2024Dimensiuni Diferite Ale Autobuzelor În Transportul Urban
-
02 octombrie 2024Ce Este Un Microbuz Shuttle? Cum Este Utilizat În Transportul Urban?
-
28 august 2026Karsan × Toyota: construirea autobuzului pe hidrogen al viitorului
-
21 august 2026Autobuz electric vs. autobuz diesel: care este mai sustenabil?
-
14 august 2026Importanța mentenanței în flotele de autobuze electrice
-
07 august 2026Edge Computing în autobuzele autonome: de ce viteza contează
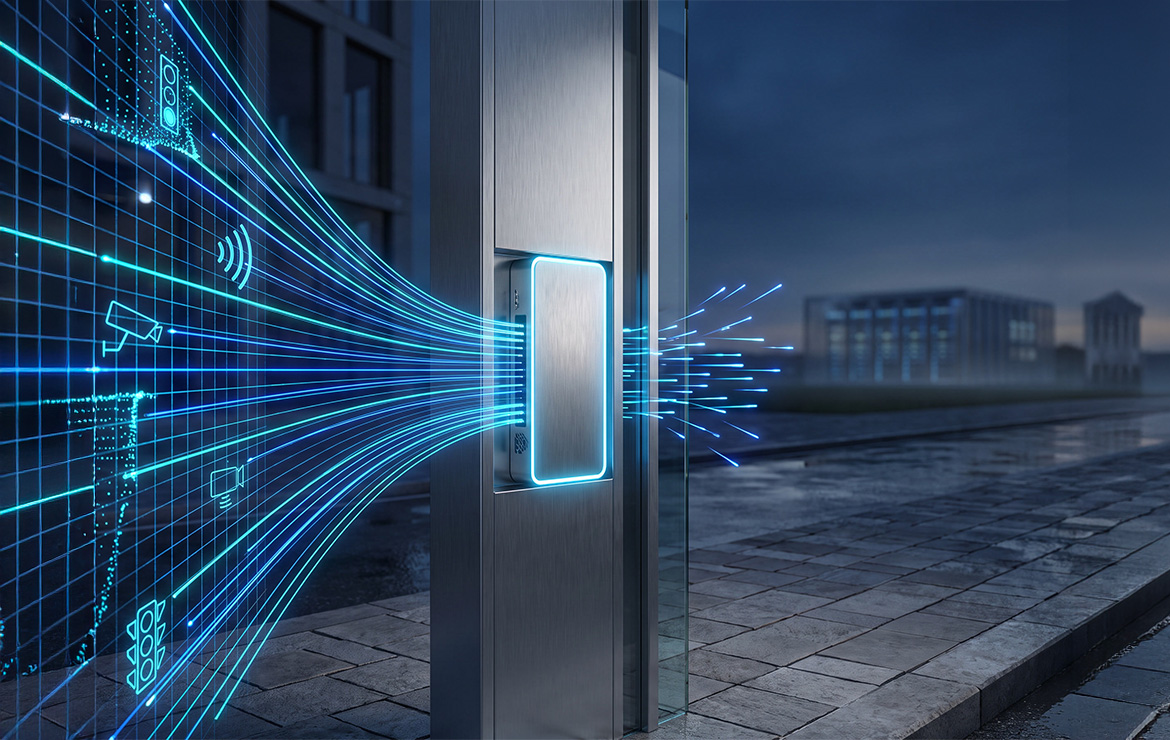
Transportul urban modern trece printr-o transformare tehnologică profundă. Pe măsură ce orașele implementează rețele de transport fără șofer pentru a îmbunătăți eficiența rutelor și siguranța pasagerilor, discuțiile se concentrează adesea pe nivelurile de automatizare ale vehiculelor sau pe ansamblurile de senzori. Totuși, adevărata fundație tehnică a unei operări autonome sigure se află în arhitectura datelor, mai exact în locul în care datele operaționale critice sunt procesate și în viteza cu care are loc această procesare.
În timp ce cloud computing susține planificarea back-end, mentenanța predictivă și optimizarea generală a flotei, un autobuz autonom nu se poate baza exclusiv pe servere externe pentru a naviga în medii urbane reale. În coridoarele de transport cu densitate ridicată, procesarea locală a datelor operaționale la nivelul vehiculului, cunoscută drept edge computing, nu este doar o funcție de eficiență; este o cerință absolută de siguranță.
De ce cloud-ul nu este suficient: imperativul latenței
Infrastructura cloud excelează în gestionarea unor volume masive de date agregate în rețele distribuite. Totuși, transmiterea datelor către cloud introduce o constrângere fizică inevitabilă: latența. Trimiterea telemetriei brute a senzorilor către centre de date la distanță, procesarea acesteia și transmiterea comenzilor de acțiune înapoi către vehicul durează de la zeci până la sute de milisecunde.
Conform indicatorilor de siguranță pentru conducerea autonomă stabiliți în literatura de inginerie a transporturilor IEEE și SAE, bucla completă de procesare de la percepție la acționare trebuie să se execute într-un prag strict sub 200 de milisecunde pentru a asigura evitarea coliziunilor. Din perspectiva cinematicii vehiculului, latența se traduce direct în distanță parcursă fără ghidare: un vehicul care circulă cu 50 km/h parcurge aproximativ 13,9 metri în fiecare secundă. O întârziere de latență a transmisiei cloud chiar și de 200 de milisecunde înseamnă că vehiculul parcurge aproape 3 metri înainte ca orice comandă de decelerare sau direcție să poată fi executată la bord. În coridoarele municipale dense, unde obstacolele apărute brusc necesită reacție instantanee, această întârziere introduce riscuri critice de siguranță pe care doar procesarea edge la bord le poate elimina.
În plus, dependența de cloud creează vulnerabilitate la întreruperi de rețea, atenuarea semnalului în canioanele urbane sau congestionarea rețelelor celulare. Un adevărat autobuz cu zero emisii care operează cu autonomie Level 4 trebuie să mențină o suveranitate operațională absolută, asigurând faptul că sistemele critice de navigație rămân complet funcționale chiar și atunci când conectivitatea wireless externă este degradată sau pierdută.
Decuplarea inteligenței de la bord: ce este edge computing?
Edge computing rezolvă blocajul latenței prin mutarea procesării computaționale de înaltă performanță direct în vehicul. În loc să transmită telemetria brută a senzorilor prin rețele celulare către servere îndepărtate, o arhitectură de edge computing procesează, filtrează și analizează datele la sursa locală, la bordul autobuzului însuși.
Prin găzduirea unor unități de procesare grafică (GPU) cu debit ridicat și a unor acceleratoare specializate pentru rețele neuronale în arhitectura hardware a vehiculului, un autobuz autonom execută local decizii algoritmice complexe. Cloud-ul rămâne esențial pentru operațiunile care nu sunt sensibile la timp, precum analiza istorică a rutelor și actualizările de firmware, în timp ce arhitectura nodului edge de la bord păstrează controlul complet asupra planificării mișcării în timp real, evitării coliziunilor și ajustărilor de traiectorie.
Decizii în fracțiuni de secundă: procesarea în milisecunde în acțiune
Pentru a înțelege de ce viteza procesării edge contează, luați în considerare bucla continuă de feedback senzorial necesară în timpul unei rute municipale standard. Pe măsură ce un vehicul fără șofer navighează printr-o intersecție aglomerată, arhitectura sa software execută patru sarcini secvențiale în timp real:
-
Ingestia datelor: captarea instantanee a datelor spațiale multidirecționale provenite din ansambluri hardware integrate.
-
Percepția și clasificarea obiectelor: identificarea actorilor dinamici de pe carosabil, distingând între pietoni, bicicliști, vehicule în mișcare și obstacole statice.
-
Predicția traiectoriei: calcularea vectorilor imediați și a profilurilor de viteză ale obiectelor din jur pentru a anticipa posibile intersectări de traseu.
-
Acționare și controlul mișcării: declanșarea directă a sistemelor drive-by-wire de frânare, direcție sau accelerație.
Edge computing la bord execută această buclă completă de la percepție la acționare în doar câteva milisecunde. Această viteză de procesare aproape instantanee oferă marja de reacție în fracțiuni de secundă necesară pentru a naviga în siguranță și fără întreruperi prin punctele complexe de fricțiune urbană.
Avalanșa de date de la senzori: procesarea a milioane de puncte pe secundă
Necesitatea edge computing devine și mai clară atunci când evaluăm volumul imens de date generat de platformele autonome moderne Level 4. Pentru a percepe mediul cu redundanță spațială absolută, un autobuz autonom Level 4 se bazează pe un ansamblu dens de camere, unități radar și sisteme LiDAR.
Sarcina computațională creată de aceste fluxuri principale de senzori este masivă:
-
Sisteme LiDAR: sistemele LiDAR pot genera peste un milion de puncte de date pe secundă, în funcție de modelul senzorului, creând hărți detaliate 3D de tip point cloud ale spațiului înconjurător.
-
Ansambluri de camere optice: camerele de înaltă definiție transmit în fiecare minut mai mulți gigabytes de date vizuale necomprimate pentru a urmări marcajele benzilor, semnalele de trafic și percepția adâncimii.
-
Infrastructură radar: ansamblurile radar cu rază lungă și scurtă măsoară continuu viteza și distanța obiectelor în condiții meteorologice nefavorabile.
Transmiterea acestui flux brut și necomprimat de senzori către cloud în timp real ar satura lățimea de bandă celulară locală și ar necesita o suprasarcină de rețea prohibitivă. Arhitectura edge rezolvă această avalanșă de date prin realizarea imediată a fuziunii datelor la bord, transformând instantaneu straturile brute de point cloud în hărți spațiale acționabile la nivel local.
Abordare arhitecturală: suveranitatea edge Karsan în condiții reale
Executarea unei procesări edge fiabile și de mare viteză necesită o platformă de vehicul proiectată special pentru integrarea hardware-ului automatizat. Ca producător de autobuze electrice de top, Karsan proiectează platformele sale cu zero emisii cu spațiul dedicat, managementul termic și distribuția de energie necesare pentru a susține rețele de calcul la bord cu densitate ridicată.
În implementări precum Autonomous e-ATAK, Karsan integrează software-ul autonom Level 4 direct în arhitectura drive-by-wire a vehiculului. În loc să adapteze platforme moștenite, Karsan configurează ecosistemul vehiculului pentru a susține fuziunea senzorială cu debit ridicat și procesarea edge localizată. Managerii de flote care evaluează luarea deciziilor în timp real în autobuze autonome Level 4 pot explora cadrul tehnic care detaliază Cum funcționează autobuzele autonome Level 4: tehnologia din spatele transportului fără șofer pentru a analiza modul în care ansamblurile de percepție de la bord și comenzile drive-by-wire oferă siguranță operațională în fracțiuni de secundă.
Fie că operează un vehicul de transport de dimensiuni medii sau un autobuz electric compact, abordarea arhitecturală a Karsan asigură procesarea instantanee a datelor senzorilor la bord. Această structură hardware de mare capacitate permite operatorilor municipali să implementeze o flotă fără șofer a unei companii de autobuze electrice cu încredere totală în capacitatea de răspuns a sistemului.
Reziliență offline: menținerea siguranței absolute fără conectivitate
Un criteriu central al autonomiei Level 4 este continuitatea operațională în cazul unei defecțiuni de rețea. În transportul urban real, vehiculele trec frecvent prin zone fără semnal celular, tuneluri subterane, umbre de semnal create de clădiri dense sau regiuni afectate de congestie severă a rețelei.
Dacă un autobuz autonom s-ar baza pe procesarea cloud externă, intrarea într-o zonă fără conectivitate ar obliga vehiculul să declanșeze imediat o oprire de urgență sau să dezactiveze modul autonom. Edge computing elimină această vulnerabilitate operațională. Deoarece toate modelele de percepție critice pentru siguranță, algoritmii de localizare și controalele de acționare rulează pe procesoare interne, un autobuz autonom operează cu reziliență offline completă. Vehiculul execută fără întrerupere blocul său de rută programat, oprește în siguranță la perimetrele stațiilor desemnate și navighează prin tipare complexe de trafic indiferent de disponibilitatea semnalului extern.
Perspectivă de viitor: ecosistemul hibrid 5G și edge
În timp ce edge computing gestionează deciziile instantanee de siguranță la bord, viitorul transportului urban se bazează pe un model hibrid puternic, care combină inteligența edge de la bord cu rețele 5G ultra-fiabile și cu latență redusă.
În acest ecosistem în evoluție, edge computing rămâne responsabil pentru controlul imediat al autobuzului electric și evitarea obstacolelor, în timp ce conectivitatea 5G permite inteligență colaborativă de nivel înalt:
-
Comunicare V2X (Vehicle-to-Everything): datele procesate prin edge sunt partajate între vehiculele învecinate și semafoarele inteligente pentru a optimiza fluxul prin intersecții și a preveni blocajele regionale.
-
Teleoperarea flotelor la distanță: fluxurile cu lățime mare de bandă și latență redusă permit centrelor de control centralizate să monitorizeze starea vehiculelor și să ofere ghidare de rută la nivel înalt în timpul închiderilor neobișnuite de drumuri.
-
Învățare continuă edge-to-cloud: procesoarele edge înregistrează local scenarii senzoriale de tip edge-case în timpul turelor zilnice. În timpul încărcării nocturne în depou, aceste fragmente de date sunt încărcate în cloud pentru a reantrena modelele globale de machine learning, îmbunătățind continuu performanța la nivelul întregii flote.
Concluzie: viteza și procesarea la bord ca fundament central al siguranței
Pe măsură ce agențiile municipale de transport fac tranziția către rețele autonome de autobuze cu zero emisii, evaluarea capabilităților vehiculelor trebuie să depășească indicatorii fizici tradiționali. Adevărata măsură a siguranței și viabilității operaționale a unui vehicul fără șofer constă în capacitatea sa de răspuns computațional.
Prin amplasarea edge computing de înaltă performanță direct la bord, platformele autonome moderne elimină întârzierile de latență ale cloud-ului, procesează local milioane de puncte de date ale senzorilor pe secundă și mențin siguranța operațională neîntreruptă în timpul deconectărilor de rețea. Această arhitectură centrată pe date asigură faptul că transportul public autonom oferă viteza, fiabilitatea și precizia în fracțiuni de secundă necesare pentru a redefini viitorul mobilității urbane.
Pentru a descoperi cum o companie de autobuze electrice dovedită în condiții reale oferă soluții fără șofer Level 4 scalabile, proiectate pentru rețele municipale cu densitate ridicată, operatorii de transport pot analiza capabilitățile tehnice complete și opțiunile modulare disponibile în Soluțiile de transport public autonom Karsan.