-
23 febrero 2023¿Qué es un autobús con celda de combustible de hidrógeno?
-
17 julio 2024Autobuses Pequeños para Ciudades: La Opción Ecológica para los Desplazamientos Urbanos
-
23 septiembre 2024Diferentes Tamaños de Autobuses en el Transporte Urbano
-
28 agosto 2026Autobús eléctrico vs. autobús diésel: ¿cuál es más sostenible?
-
28 agosto 2026Karsan × Toyota: construyendo el autobús de hidrógeno del futuro
-
14 agosto 2026Importancia del mantenimiento en las flotas de autobuses eléctricos
-
07 agosto 2026Edge Computing en autobuses autónomos: por qué la velocidad importa
El transporte urbano moderno está atravesando una profunda transformación tecnológica. A medida que las ciudades despliegan redes de transporte sin conductor para mejorar la eficiencia de las rutas y la seguridad de los pasajeros, las conversaciones suelen centrarse en los niveles de automatización de los vehículos o en los conjuntos de sensores. Sin embargo, la verdadera base técnica de una operación autónoma segura reside en la arquitectura de datos, específicamente en dónde y con qué rapidez se procesan los datos operativos críticos.
Aunque el cloud computing impulsa la planificación back-end, el mantenimiento predictivo y la optimización general de la flota, un autobús autónomo no puede depender únicamente de servidores externos para circular en entornos urbanos reales. En corredores de transporte de alta densidad, procesar los datos operativos localmente en el vehículo, lo que se conoce como edge computing, no es simplemente una función de eficiencia; es un requisito absoluto de seguridad.
Por qué la nube no es suficiente: el imperativo de la latencia
La infraestructura en la nube destaca en la gestión de volúmenes masivos de datos agregados en redes distribuidas. Sin embargo, la transmisión de datos hacia la nube introduce una restricción física inevitable: la latencia. Enviar telemetría bruta de sensores a centros de datos remotos, procesarla y transmitir comandos de acción de vuelta al vehículo puede tardar desde decenas hasta cientos de milisegundos.
Según las métricas de seguridad de conducción autónoma establecidas en la literatura de ingeniería del transporte de IEEE y SAE, el ciclo completo de procesamiento de percepción a actuación debe ejecutarse dentro de un umbral estricto inferior a 200 milisegundos para garantizar la evitación de colisiones. Desde la perspectiva de la cinemática del vehículo, la latencia se traduce directamente en distancia recorrida sin guiado: un vehículo que circula a 50 km/h recorre aproximadamente 13,9 metros cada segundo. Un retraso de latencia de transmisión en la nube de apenas 200 milisegundos significa que el vehículo recorre casi 3 metros antes de que cualquier comando de desaceleración o dirección pueda ejecutarse a bordo. En corredores municipales densos, donde los obstáculos repentinos requieren una reacción instantánea, este retraso introduce riesgos críticos de seguridad que soloes el procesamiento edge embarcado puede eliminar.
Además, la dependencia de la nube crea vulnerabilidad frente a apagones de red, atenuación de señal en cañones urbanos o congestión celular. Un verdadero autobús cero emisiones que opera con autonomía Level 4 debe mantener una soberanía operativa absoluta, garantizando que los sistemas críticos de navegación sigan funcionando plenamente incluso cuando la conectividad inalámbrica externa se degrade o se pierda.
Desacoplar la inteligencia embarcada: qué es el edge computing?
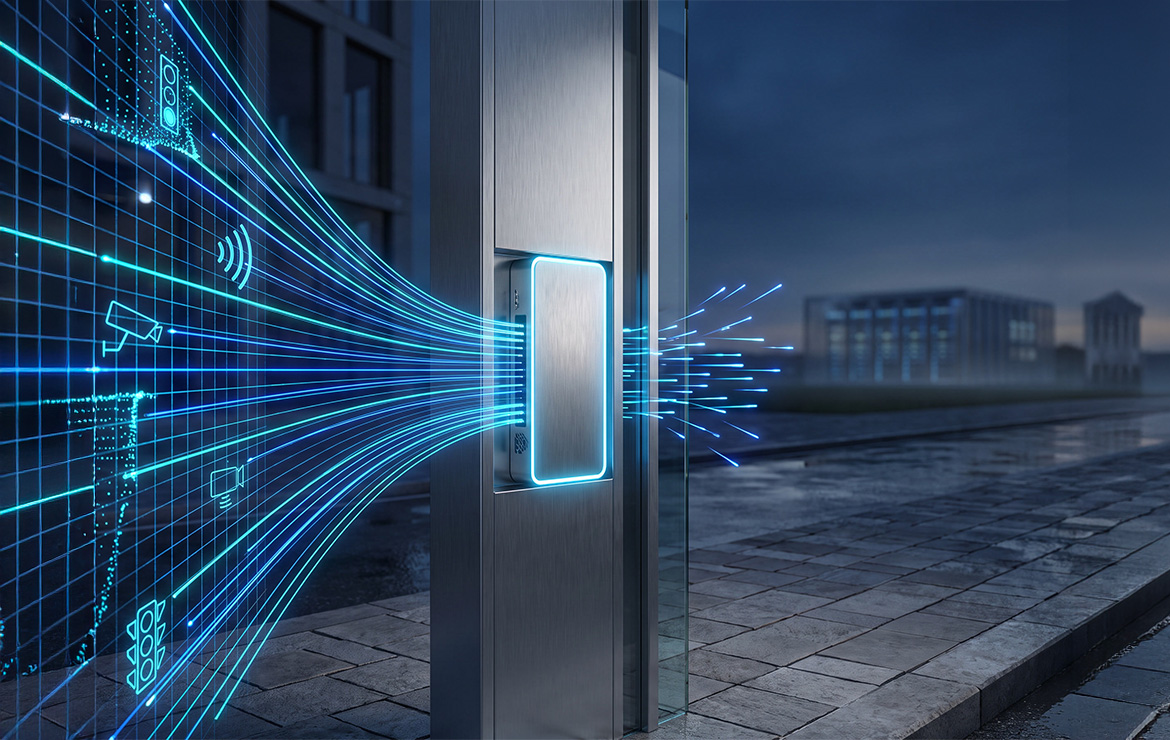
El edge computing resuelve el cuello de botella de la latencia trasladando el procesamiento computacional de alto rendimiento directamente al vehículo. En lugar de transmitir telemetría bruta de sensores a través de redes celulares hacia servidores lejanos, una arquitectura de edge computing procesa, filtra y analiza los datos en la fuente local, a bordo del propio autobús.
Al alojar unidades de procesamiento gráfico (GPU) de alto rendimiento y aceleradores especializados de redes neuronales dentro de la arquitectura de hardware del vehículo, un autobús autónomo ejecuta localmente decisiones algorítmicas complejas. La nube sigue siendo vital para operaciones no sensibles al tiempo, como el análisis histórico de rutas y las actualizaciones de firmware, mientras que la arquitectura de nodo edge embarcado conserva el control completo sobre la planificación del movimiento en tiempo real, la evitación de colisiones y los ajustes de trayectoria.
Decisiones en fracciones de segundo: procesamiento en milisegundos en acción
Para comprender por qué la velocidad del procesamiento edge es importante, considere el ciclo continuo de retroalimentación sensorial requerido durante una ruta municipal estándar. Cuando un vehículo sin conductor circula por una intersección concurrida, su arquitectura de software ejecuta cuatro tareas secuenciales en tiempo real:
-
Ingesta de datos: captura instantánea de datos espaciales multidireccionales procedentes de conjuntos de hardware integrados.
-
Percepción y clasificación de objetos: identificación de actores dinámicos en la vía, distinguiendo entre peatones, ciclistas, vehículos en movimiento y obstáculos estáticos.
-
Predicción de trayectoria: cálculo de los vectores inmediatos y los perfiles de velocidad de los objetos circundantes para prever posibles intersecciones de trayectoria.
-
Actuación y control de movimiento: activación directa de los sistemas drive-by-wire de frenado, dirección o aceleración.
El edge computing embarcado ejecuta este ciclo completo de percepción a actuación en apenas milisegundos. Esta velocidad de procesamiento casi instantánea proporciona el margen de reacción en fracciones de segundo necesario para navegar de forma segura y fluida por puntos de fricción urbana complejos.
La avalancha de datos de sensores: procesar millones de puntos por segundo
La necesidad del edge computing se vuelve aún más clara al evaluar el inmenso volumen de datos generado por las plataformas autónomas modernas Level 4. Para percibir su entorno con redundancia espacial absoluta, un autobús autónomo Level 4 depende de un conjunto denso de cámaras, unidades de radar y sistemas LiDAR.
La carga computacional creada por estos flujos de sensores principales es enorme:
-
Sistemas LiDAR: los sistemas LiDAR pueden generar más de un millón de puntos de datos por segundo, según el modelo del sensor, creando mapas detallados de nube de puntos 3D del espacio circundante.
-
Conjuntos de cámaras ópticas: las cámaras de visión de alta definición transmiten múltiples gigabytes de datos visuales sin comprimir cada minuto para rastrear marcas de carril, señales de tráfico y percepción de profundidad.
-
Infraestructura de radar: los conjuntos de radar de largo y corto alcance miden continuamente la velocidad y la distancia de los objetos en condiciones meteorológicas adversas.
Transmitir este flujo bruto y sin comprimir de sensores a la nube en tiempo real saturaría el ancho de banda celular local y requeriría una sobrecarga de red prohibitiva. La arquitectura edge resuelve esta avalancha de datos realizando una fusión de datos inmediata a bordo, transformando instantáneamente las capas brutas de nubes de puntos en mapas espaciales accionables de forma local.
Enfoque arquitectónico: la soberanía edge de Karsan en condiciones reales
Ejecutar un procesamiento edge fiable y de alta velocidad requiere una plataforma de vehículo específicamente diseñada para la integración de hardware automatizado. Como fabricante de autobuses eléctricos líder, Karsan diseña sus plataformas cero emisiones con el espacio dedicado, la gestión térmica y la distribución de energía necesarios para sostener redes de computación embarcada de alta densidad.
En despliegues como el Autonomous e-ATAK, Karsan integra el software autónomo Level 4 directamente en la arquitectura drive-by-wire del vehículo. En lugar de adaptar plataformas heredadas, Karsan configura su ecosistema de vehículos para soportar fusión sensorial de alto rendimiento y procesamiento edge localizado. Los gestores de flota que evalúan la toma de decisiones en tiempo real en autobuses autónomos Level 4 pueden explorar el marco técnico que detalla Cómo funcionan los autobuses autónomos Level 4: la tecnología detrás del transporte sin conductor para analizar cómo los conjuntos de percepción embarcados y los controles drive-by-wire ofrecen seguridad operativa en fracciones de segundo.
Ya sea operando un vehículo de transporte de tamaño medio o un autobús eléctrico compacto, el enfoque arquitectónico de Karsan garantiza que los datos de los sensores se procesen instantáneamente a bordo. Esta estructura de hardware de alta capacidad permite a los operadores municipales desplegar una flota sin conductor de una empresa de autobuses eléctricos con total confianza en la capacidad de respuesta del sistema.
Resiliencia offline: mantener una seguridad absoluta sin conectividad
Un punto de referencia central de la autonomía Level 4 es la continuidad operativa ante fallos de red. En el transporte urbano real, los vehículos pasan regularmente por zonas sin cobertura celular, túneles subterráneos, sombras de edificios de alta densidad o regiones con fuerte congestión de red.
Si un autobús autónomo dependiera del procesamiento externo en la nube, entrar en una zona de sombra de conectividad obligaría al vehículo a activar una parada de emergencia inmediata o a desactivar el modo autónomo. El edge computing elimina esta vulnerabilidad operativa. Como todos los modelos de percepción críticos para la seguridad, los algoritmos de localización y los controles de actuación se ejecutan en procesadores internos, un autobús autónomo opera con resiliencia offline completa. El vehículo ejecuta sin interrupciones su bloque de ruta programado, se detiene de forma segura en los perímetros de estación designados y navega por patrones de tráfico complejos independientemente de la disponibilidad de señal externa.
Perspectiva futura: el ecosistema híbrido 5G y edge
Aunque el edge computing gestiona decisiones instantáneas de seguridad a bordo, el futuro del transporte urbano depende de un potente modelo híbrido que combina inteligencia edge embarcada con redes 5G de latencia ultrabaja y alta fiabilidad.
En este ecosistema en evolución, el edge computing sigue siendo responsable del control inmediato del autobús eléctrico y de la evitación de obstáculos, mientras que la conectividad 5G permite una inteligencia colaborativa de alto nivel:
-
Comunicación V2X (Vehicle-to-Everything): los datos procesados en edge se comparten entre vehículos cercanos y semáforos inteligentes para optimizar el rendimiento de las intersecciones y prevenir la congestión regional.
-
Teleoperación remota de flotas: los flujos de alto ancho de banda y baja latencia permiten a los centros de control centralizados monitorear el estado del vehículo y proporcionar orientación de ruta de alto nivel durante cierres de carreteras inusuales.
-
Aprendizaje continuo edge-to-cloud: los procesadores edge registran localmente escenarios sensoriales excepcionales durante los turnos diarios. Durante la carga nocturna en depósito, estos fragmentos de datos se suben a la nube para reentrenar modelos globales de machine learning, mejorando continuamente el rendimiento de toda la flota.
Conclusión: la velocidad y el procesamiento embarcado como base central de la seguridad
A medida que las agencias municipales de transporte avanzan hacia redes autónomas de autobús cero emisiones, la evaluación de las capacidades del vehículo debe ir más allá de las métricas físicas tradicionales. La verdadera medida de la seguridad y la viabilidad operativa de un vehículo sin conductor resides en su capacidad de respuesta computacional.
Al ubicar edge computing de alto rendimiento directamente a bordo, las plataformas autónomas modernas eliminan los retrasos de latencia en la nube, procesan localmente millones de puntos de datos de sensores por segundo y mantienen una seguridad operativa ininterrumpida durante desconexiones de red. Esta arquitectura centrada en los datos garantiza que el transporte público autónomo ofrezca la velocidad, la fiabilidad y la precisión en fracciones de segundo necesarias para redefinir el futuro de la movilidad urbana.
Para descubrir cómo una empresa de autobuses eléctricos probada en condiciones reales ofrece soluciones sin conductor Level 4 escalables, diseñadas para redes municipales de alta densidad, los operadores de transporte pueden examinar las capacidades técnicas completas y las opciones modulares disponibles en las Soluciones de transporte público autónomo de Karsan.