-
23 février 2023QU’EST-CE QU’UN AUTOBUS À PILE À COMBUSTIBLE HYDROGÈNE?
-
17 juillet 2024LES PETITS AUTOBUS URBAINS
-
24 septembre 2024DIFFÉRENTS GABARITS D’AUTOBUS DANS LES TRANSPORTS URBAINS
-
02 octobre 2024QU’EST-CE QU’UN BUS NAVETTE?
-
28 août 2026Karsan × Toyota : construire le bus à hydrogène du futur
-
21 août 2026Bus électrique vs. bus diesel: lequel est le plus durable?
-
14 août 2026Importance de la maintenance dans les flottes de bus électriques
-
07 août 2026Edge Computing dans les bus autonomes : pourquoi la vitesse est essentielle
Le transport urbain moderne connaît une profonde transformation technologique. Alors que les villes déploient des réseaux de transport sans conducteur afin d’améliorer l’efficacité des itinéraires et la sécurité des passagers, les discussions se concentrent souvent sur les niveaux d’automatisation des véhicules ou les ensembles de capteurs. Pourtant, le véritable fondement technique d’une opération autonome sûre réside dans l’architecture des données, plus précisément dans l’endroit où les données opérationnelles critiques sont traitées et la vitesse à laquelle elles le sont.
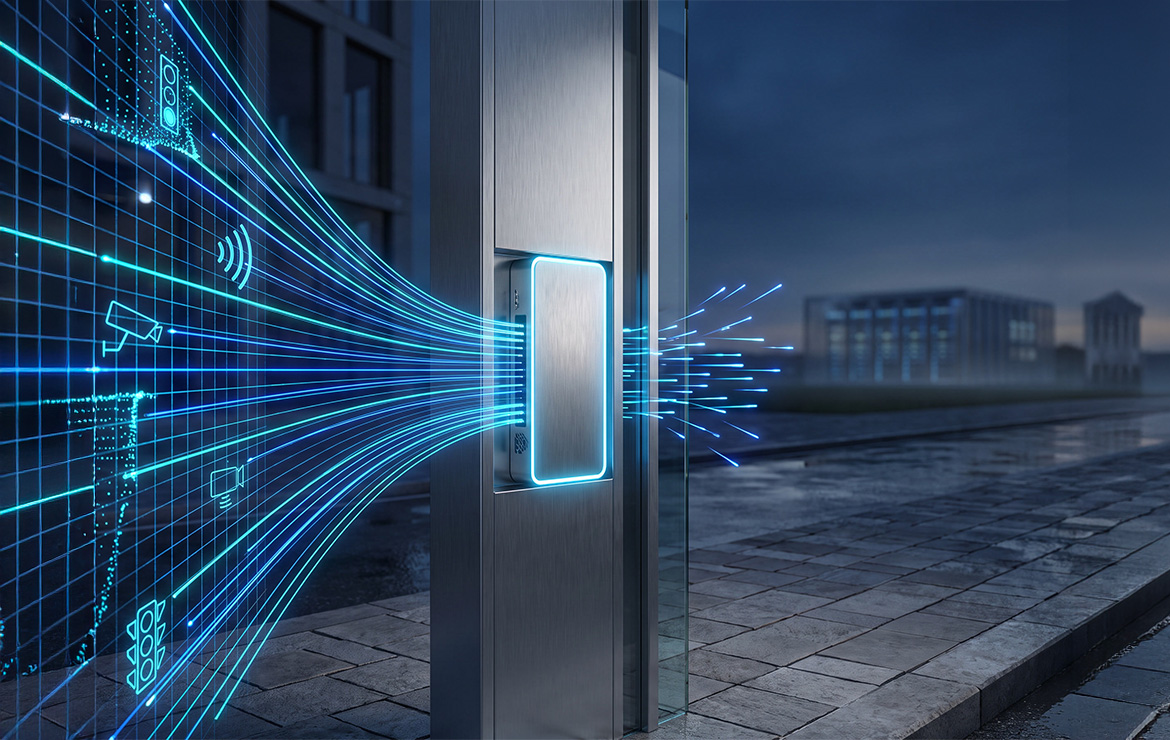
Si le cloud computing alimente la planification back-end, la maintenance prédictive et l’optimisation globale des flottes, un bus autonome ne peut pas s’appuyer uniquement sur des serveurs hors site pour naviguer dans des environnements urbains réels. Dans les corridors de transport à forte densité, le traitement local des données opérationnelles sur le véhicule, appelé edge computing, n’est pas seulement une fonctionnalité d’efficacité; c’est une exigence absolue de sécurité.
Pourquoi le cloud ne suffit pas : l’impératif de latence
L’infrastructure cloud excelle dans le traitement de volumes massifs de données agrégées à travers des réseaux distribués. Cependant, la transmission de données vers le cloud introduit une contrainte physique inévitable: la latence. Envoyer la télémétrie brute des capteurs à des centres de données distants, la traiter, puis transmettre les commandes d’action au véhicule prend de quelques dizaines à plusieurs centaines de millisecondes.
Selon les indicateurs de sécurité de la conduite autonome établis dans la littérature d’ingénierie du transport de l’IEEE et de la SAE, la boucle complète de traitement perception-actionnement doit s’exécuter dans un seuil strict inférieur à 200 millisecondes afin d’assurer l’évitement des collisions. Du point de vue de la cinématique du véhicule, la latence se traduit directement par une distance parcourue sans guidage : un véhicule roulant à 50 km/h parcourt environ 13,9 mètres chaque seconde. Un délai de latence de transmission cloud de seulement 200 millisecondes signifie que le véhicule parcourt près de 3 mètres avant qu’une commande de décélération ou de direction puisse être exécutée à bord. Dans les corridors municipaux denses, où les obstacles soudains exigent une réaction instantanée, ce délai introduit des risques critiques pour la sécurité que seul le traitement edge embarqué peut éliminer.
De plus, la dépendance au cloud crée une vulnérabilité face aux coupures réseau, à l’atténuation du signal dans les canyons urbains ou à la congestion cellulaire. Un véritable bus zéro émission opérant en autonomie Level 4 doit maintenir une souveraineté opérationnelle absolue, garantissant que les systèmes critiques de navigation restent entièrement fonctionnels même lorsque la connectivité sans fil externe est dégradée ou perdue.
Découpler l’intelligence embarquée : qu’est-ce que l’edge computing?
L’edge computing résout le goulot d’étranglement de la latence en déplaçant le traitement informatique haute performance directement dans le véhicule. Au lieu de transmettre la télémétrie brute des capteurs via des réseaux cellulaires vers des serveurs distants, une architecture d’edge computing traite, filtre et analyse les données à la source locale, à bord du bus lui-même.
En intégrant des unités de traitement graphique (GPU) à haut débit et des accélérateurs spécialisés de réseaux neuronaux dans l’architecture matérielle du véhicule, un bus autonome exécute localement des décisions algorithmiques complexes. Le cloud reste essentiel pour les opérations non sensibles au temps, telles que l’analyse historique des itinéraires et les mises à jour du firmware, tandis que l’architecture de nœud edge embarqué conserve un contrôle complet sur la planification du mouvement en temps réel, l’évitement des collisions et les ajustements de trajectoire.
Décisions en une fraction de seconde: le traitement en millisecondes en action
Pour comprendre pourquoi la vitesse du traitement edge est essentielle, il faut considérer la boucle continue de retour sensoriel requise lors d’un itinéraire municipal standard. Lorsqu’un véhicule sans conducteur traverse une intersection fréquentée, son architecture logicielle exécute quatre tâches séquentielles en temps réel:
-
Ingestion des données: capture instantanée de données spatiales multidirectionnelles provenant d’ensembles matériels intégrés.
-
Perception et classification des objets : identification des acteurs dynamiques sur la chaussée, en distinguant les piétons, les cyclistes, les véhicules en mouvement et les obstacles statiques.
-
Prédiction de trajectoire: calcul des vecteurs immédiats et des profils de vitesse des objets environnants afin de prévoir les intersections potentielles de trajectoires.
-
Actionnement et contrôle du mouvement : déclenchement direct des systèmes de freinage, de direction ou d’accélération drive-by-wire.
L’edge computing embarqué exécute cette boucle complète perception-actionnement en quelques millisecondes seulement. Cette vitesse de traitement quasi instantanée fournit la marge de réaction en une fraction de seconde nécessaire pour naviguer de manière sûre et fluide dans les points de friction urbains complexes.
Le flot de données des capteurs: traiter des millions de points par seconde
La nécessité de l’edge computing devient encore plus évidente lorsque l’on évalue l’immense volume de données généré par les plateformes autonomes modernes Level 4. Pour percevoir son environnement avec une redondance spatiale absolue, un bus autonome Level 4 s’appuie sur un ensemble dense de caméras, d’unités radar et de systèmes LiDAR.
La charge de calcul créée par ces principaux flux de capteurs est massive:
-
Systèmes LiDAR: les systèmes LiDAR peuvent générer plus d’un million de points de données par seconde, selon le modèle de capteur, créant des cartes détaillées en nuages de points 3D de l’espace environnant.
-
Ensembles de caméras optiques : les caméras de vision haute définition transmettent plusieurs gigaoctets de données visuelles non compressées chaque minute afin de suivre le marquage des voies, les feux de circulation et la perception de la profondeur.
-
Infrastructure radar: les réseaux radar longue et courte portée mesurent en continu la vitesse et la distance des objets dans des conditions météorologiques défavorables.
Transmettre ce flux brut et non compressé de capteurs vers le cloud en temps réel saturerait la bande passante cellulaire locale et nécessiterait une surcharge réseau prohibitive. L’architecture edge résout ce flot de données en effectuant une fusion immédiate des données à bord, transformant instantanément les couches brutes de nuages de points en cartes spatiales exploitables localement.
Approche architecturale : la souveraineté edge de Karsan en conditions réelles
Exécuter un traitement edge fiable et à grande vitesse nécessite une plateforme véhicule spécifiquement conçue pour l’intégration de matériel automatisé. En tant que fabricant de bus électriques de premier plan, Karsan conçoit ses plateformes zéro émission avec l’espace dédié, la gestion thermique et la distribution d’énergie nécessaires pour soutenir des réseaux informatiques embarqués à haute densité.
Dans des déploiements tels que l’Autonomous e-ATAK, Karsan intègre le logiciel autonome Level 4 directement dans l’architecture drive-by-wire du véhicule. Plutôt que de moderniser des plateformes héritées, Karsan configure son écosystème véhicule pour prendre en charge une fusion sensorielle à haut débit et un traitement edge localisé. Les gestionnaires de flotte qui évaluent la prise de décision en temps réel dans les bus autonomes Level 4 peuvent explorer le cadre technique détaillant Comment fonctionnent les bus autonomes Level 4 : la technologie derrière le transport sans conducteur afin d’analyser comment les ensembles de perception embarqués et les commandes drive-by-wire assurent une sécurité opérationnelle en une fraction de seconde.
Qu’il s’agisse d’exploiter un véhicule de transport de taille moyenne ou un bus électrique compact, l’approche architecturale de Karsan garantit que les données des capteurs sont traitées instantanément à bord. Cette structure matérielle à haute capacité permet aux opérateurs municipaux de déployer une flotte de société de bus électriques sans conducteur avec une confiance totale dans la réactivité du système.
Résilience hors ligne : maintenir une sécurité absolue sans connectivité
Un critère fondamental de l’autonomie Level 4 est la continuité opérationnelle en cas de panne réseau. Dans le transport urbain réel, les véhicules traversent régulièrement des zones sans couverture cellulaire, des tunnels souterrains, des zones d’ombre créées par des bâtiments de grande hauteur ou des régions touchées par une forte congestion réseau.
Si un bus autonome dépendait du traitement cloud externe, l’entrée dans une zone d’ombre de connectivité forcerait le véhicule à déclencher un arrêt d’urgence immédiat ou à désactiver le mode autonome. L’edge computing élimine cette vulnérabilité opérationnelle. Comme tous les modèles de perception critiques pour la sécurité, les algorithmes de localisation et les contrôles d’actionnement fonctionnent sur des processeurs internes, un bus autonome opère avec une résilience hors ligne complète. Le véhicule exécute sans interruption son bloc d’itinéraire programmé, s’arrête en toute sécurité aux périmètres de station désignés et navigue dans des schémas de circulation complexes, indépendamment de la disponibilité du signal externe.
Perspective future: l’écosystème hybride 5G et edge
Alors que l’edge computing prend en charge les décisions de sécurité embarquées instantanées, l’avenir du transport urbain repose sur un puissant modèle hybride combinant intelligence edge embarquée et réseaux 5G à très faible latence et haute fiabilité.
Dans cet écosystème en évolution, l’edge computing reste responsable du contrôle immédiat du bus électrique et de l’évitement des obstacles, tandis que la connectivité 5G permet une intelligence collaborative de haut niveau:
-
Communication V2X (Vehicle-to-Everything): les données traitées en edge sont partagées entre les véhicules voisins et les feux de circulation intelligents afin d’optimiser le débit aux intersections et d’éviter les embouteillages régionaux.
-
Téléopération de flotte à distance: les flux à large bande passante et faible latence permettent aux centres de contrôle centralisés de surveiller l’état des véhicules et de fournir un guidage d’itinéraire de haut niveau lors de fermetures de routes inhabituelles.
-
Apprentissage continu edge-to-cloud: les processeurs edge enregistrent localement les scénarios sensoriels rares rencontrés pendant les services quotidiens. Lors de la recharge nocturne au dépôt, ces extraits de données sont téléversés vers le cloud afin de réentraîner les modèles globaux de machine learning, améliorant continuellement les performances de l’ensemble de la flotte.
Conclusion: la vitesse et le traitement embarqué comme fondement central de la sécurité
À mesure que les agences municipales de transport évoluent vers des réseaux autonomes de bus zéro émission, l’évaluation des capacités des véhicules doit aller au-delà des indicateurs physiques traditionnels. La véritable mesure de la sécurité et de la viabilité opérationnelle d’un véhicule sans conducteur réside dans sa réactivité informatique.
En plaçant l’edge computing haute performance directement à bord, les plateformes autonomes modernes éliminent les délais de latence cloud, traitent localement des millions de points de données de capteurs par seconde et maintiennent une sécurité opérationnelle ininterrompue lors des pertes de connexion réseau. Cette architecture centrée sur les données garantit que le transport public autonome offre la vitesse, la fiabilité et la précision en une fraction de seconde nécessaires pour redéfinir l’avenir de la mobilité urbaine.
Pour découvrir comment une société de bus électriques éprouvée sur le terrain fournit des solutions sans conducteur Level 4 évolutives, conçues pour les réseaux municipaux à forte densité, les opérateurs de transport peuvent examiner les capacités techniques complètes et les options modulaires disponibles dans les Solutions de transport public autonome de Karsan.