-
24 février 2023Qu’est-ce qu’un bus électrique ?
-
17 juillet 2024LES PETITS AUTOBUS URBAINS
-
24 septembre 2024DIFFÉRENTS GABARITS D’AUTOBUS DANS LES TRANSPORTS URBAINS
-
02 octobre 2024QU’EST-CE QU’UN BUS NAVETTE?
-
14 septembre 2026Qu’est-ce qui rend un bus véritablement autonome? Les capteurs et systèmes derrière l’e-JEST de Karsan
-
07 septembre 2026Mesurer la durabilité dans le transport public: quels KPIs comptent le plus?
-
28 août 2026Karsan × Toyota : construire le bus à hydrogène du futur
-
21 août 2026Bus électrique vs. bus diesel: lequel est le plus durable?
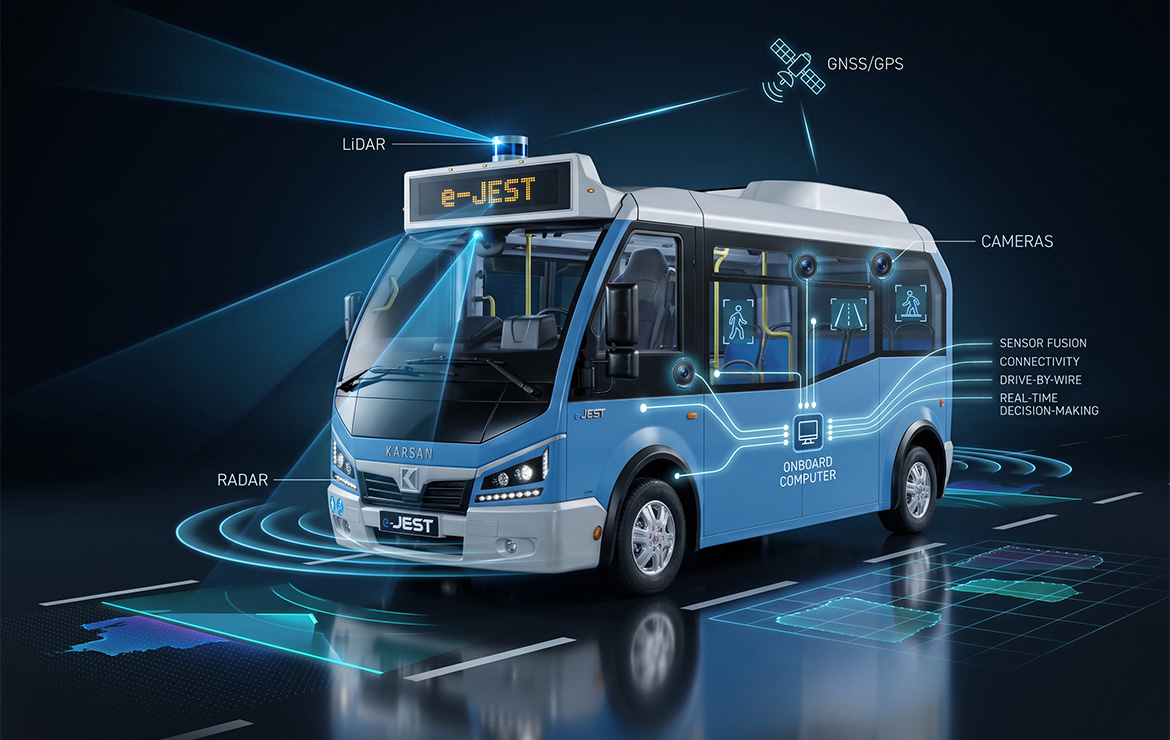
La transition du transport public des technologies d’aide à la conduite vers une véritable exploitation sans conducteur exige bien plus que des coordonnées GPS préprogrammées. Un bus autonome naviguant dans des corridors urbains denses doit percevoir son environnement en trois dimensions, détecter les obstacles en mouvement dans des conditions météorologiques sévères et exécuter instantanément des décisions de planification de trajectoire sans intervention humaine.
Alors que les analyses de marché de haut niveau examinent fréquemment les tendances mondiales de l’autonomie, comprendre la véritable capacité de conduite autonome nécessite une analyse technique approfondie du matériel du véhicule. Au cœur de l’Autonomous e-JEST de Karsan se trouvent une suite de capteurs multicouche, une activation drive-by-wire et une intelligence artificielle haute performance. Examiner comment ces composants embarqués fonctionnent à l’unisson révèle l’ingénierie complexe qui alimente le transport véritablement sans conducteur.
Le réseau tri-capteurs: LiDAR, radar et vision haute résolution
Aucune modalité de détection unique n’est suffisante pour une conduite autonome Level 4 sûre. Les caméras optiques rencontrent des difficultés avec le brouillard dense ou les reflets directs du soleil, le radar manque de classification d’objets haute résolution, et les performances du LiDAR peuvent se dégrader en cas de fortes chutes de neige. Pour atteindre une conscience environnementale absolue, l’Autonomous e-JEST utilise une architecture de perception redondante à trois capteurs:
-
LiDAR solid-state et rotatif : Positionnés stratégiquement autour du périmètre du minibus électrique, les capteurs LiDAR haute définition émettent des millions d’impulsions laser par seconde. En mesurant le temps de vol (ToF) des faisceaux réfléchis, le système génère une carte dense en nuage de points 3D de l’environnement du véhicule jusqu’à 200 mètres, identifiant des limites spatiales précises et les dimensions des objets au millimètre près.
-
Unités radar à ondes millimétriques (mmWave) : Les modules radar longue portée et courte portée fournissent un suivi continu de la vitesse et une détection des distances. Comme les signaux radar pénètrent les conditions météorologiques défavorables, ces capteurs maintiennent le suivi des objets sous forte pluie, neige et smog urbain dense, garantissant des déclenchements fiables du freinage d’urgence quelle que soit la visibilité optique.
-
Caméras optiques High-Dynamic-Range (HDR) : Un réseau périphérique de caméras haute résolution capture des données visuelles complètes à 360 degrés. Les algorithmes de vision par ordinateur traitent ces flux caméra en temps réel pour lire les feux de circulation, interpréter les panneaux routiers dynamiques, reconnaître les gestes des piétons et identifier les marquages de voie à travers des intersections complexes.
Fusion des capteurs et architecture décisionnelle IA
La collecte de télémétrie brute des capteurs n’est que la première phase de la navigation autonome. Le défi d’ingénierie critique consiste à traiter simultanément des milliers de points de données indépendants sans introduire de latence informatique.
L’Autonomous e-JEST exploite un logiciel avancé de fusion des capteurs, alimenté par des processeurs IA edge à haut débit:
-
Alignement de la perception & synchronisation des données: L’unité IA centrale ingère des flux de données disparates combinant nuages de points LiDAR, vecteurs de vitesse radar et matrices de pixels caméra dans une seule carte environnementale 3D unifiée. La fusion des capteurs élimine les angles morts de chaque capteur et résout les détections faussement positives.
-
Classification des objets & suivi prédictif : Les réseaux neuronaux profonds classent chaque objet détecté (par exemple, piétons, cyclistes, voitures particulières, débris urbains) et prédisent leurs trajectoires de mouvement plusieurs secondes à l’avance.
-
Planification de trajectoire & activation drive-by-wire: Une fois une trajectoire sûre calculée, le module de planification du mouvement envoie des commandes numériques aux unités de contrôle électroniques (ECU) du véhicule. Les systèmes drive-by-wire traduisent immédiatement ces signaux numériques en actions mécaniques précises, en ajustant l’angle de direction, en appliquant le freinage régénératif ou hydraulique et en modulant le couple de propulsion électrique sans latence mécanique.
Comprendre le fonctionnement complet de ce pipeline capteur-vers-actionnement met en évidence les limites techniques strictes qui séparent les plateformes d’aide à la conduite des architectures pleinement autonomes. Les gestionnaires de transport qui évaluent la conformité matérielle peuvent explorer les seuils opérationnels fondamentaux dans Level 4 vs autres niveaux d’autonomie : qu’est-ce qui le distingue?
Déploiement de terrain: l’opération Level 4 d’Atlanta et l’évolution IA au CES 2026
Prouver la fiabilité autonome exige de passer des pistes d’essai fermées à des environnements urbains actifs et complexes. Karsan a démontré la maturité en conditions réelles de sa technologie de conduite autonome à travers des opérations nord-américaines majeures et des lancements logiciels de nouvelle génération:
-
Opérations Level 4 actives à Atlanta (projet ATL Spoke): En collaboration avec le partenaire technologique ADASTEC, le distributeur nord-américain Damera et le partenaire d’orchestration de services Beep, une flotte de véhicules Autonomous e-JEST opère à Atlanta, en Géorgie. Desservant le projet pilote ATL Spoke entre MARTA West End Station et l’Atlanta BeltLine, le minibus zéro émission exécute des trajets passagers entièrement autonomes 7 jours sur 7 en trafic mixte. Ayant réalisé avec succès les évaluations rigoureuses de durabilité Altoona du U.S. Department of Transportation, ainsi que la conformité FMVSS, CMVSS et ADA, le véhicule prouve sa maturité opérationnelle Level 4 dans des corridors urbains exigeants.
-
Présentation de l’architecture Karsan AI au CES 2026: Lors du Consumer Electronics Show (CES) 2026 à Las Vegas, Karsan a officiellement présenté sa vision mondiale Karsan AI (Autonomous Intelligence). Positionnée comme une intelligence de mobilité en apprentissage continu, l’architecture logicielle mise à jour combine edge computing et modèles avancés de perception prédictive. Cela réduit les temps de réponse du traitement capteur-vers-actionnement à des niveaux inférieurs à la milliseconde, permettant une accélération plus fluide du véhicule, un évitement intelligent des obstacles et une gestion énergétique optimisée.
Cette évolution continue dans les déploiements réels complète le portefeuille sans conducteur plus large de Karsan, y compris la plateforme plus grande de 8,3 mètres présentée dans Focus sur l’autonomie : comment l’Autonomous e-ATAK redéfinit l’efficacité du transport public.
Redondances de sécurité intégrées et systèmes fail-operational
Obtenir une véritable certification sans conducteur Level 4 exige une stricte conformité aux normes de sécurité fonctionnelle, notamment ISO 26262. L’Autonomous e-JEST intègre des redondances matérielles fail-operational complètes afin de garantir une sécurité absolue des passagers :
-
Freinage et direction à double circuit: Si une ECU principale de direction ou de freinage rencontre une défaillance électrique, un circuit de secours secondaire, totalement isolé, prend immédiatement le contrôle, amenant le bus électrique à un arrêt fluide et sûr.
-
Distribution d’énergie redondante: Les systèmes autonomes essentiels, y compris le processeur IA central, les unités LiDAR et les passerelles drive-by-wire, sont alimentés par deux sources de batteries auxiliaires indépendantes afin d’éviter toute perte d’alimentation catastrophique.
-
Protocoles Minimal Risk Maneuver (MRM): En cas d’obstruction extrême des capteurs ou de perturbation matérielle critique, le logiciel de sécurité du véhicule déclenche automatiquement les protocoles MRM, guidant le bus en toute sécurité vers le bord de la route et activant les systèmes d’alerte d’urgence tout en maintenant la connectivité de diagnostic à distance.
Conclusion: le standard matériel du transport public sans conducteur
Le transport public véritablement autonome repose sur la convergence fluide de réseaux de capteurs redondants, d’une fusion des capteurs sous la milliseconde et d’une exécution drive-by-wire robuste. À travers l’Autonomous e-JEST, Karsan démontre comment une architecture véhicule conçue spécifiquement, des opérations Level 4 éprouvées à Atlanta et des innovations IA continues présentées au CES 2026 établissent la référence pour la mobilité urbaine moderne, zéro émission.
Pour explorer les spécifications techniques complètes et les capacités autonomes modulaires de la flotte sans conducteur de Karsan, les opérateurs de transport peuvent consulter l’écosystème produit complet sur la gamme de transport public autonome de Karsan.