-
23 febrero 2023¿Qué es un autobús con celda de combustible de hidrógeno?
-
17 julio 2024Autobuses Pequeños para Ciudades: La Opción Ecológica para los Desplazamientos Urbanos
-
23 septiembre 2024Diferentes Tamaños de Autobuses en el Transporte Urbano
-
14 septiembre 2026¿Qué hace que un autobús sea verdaderamente autónomo? Los sensores y sistemas detrás del e-JEST de Karsan
-
07 septiembre 2026Medición de la sostenibilidad en el transporte público: ¿qué KPIs importan más?
-
28 agosto 2026Autobús eléctrico vs. autobús diésel: ¿cuál es más sostenible?
-
28 agosto 2026Karsan × Toyota: construyendo el autobús de hidrógeno del futuro
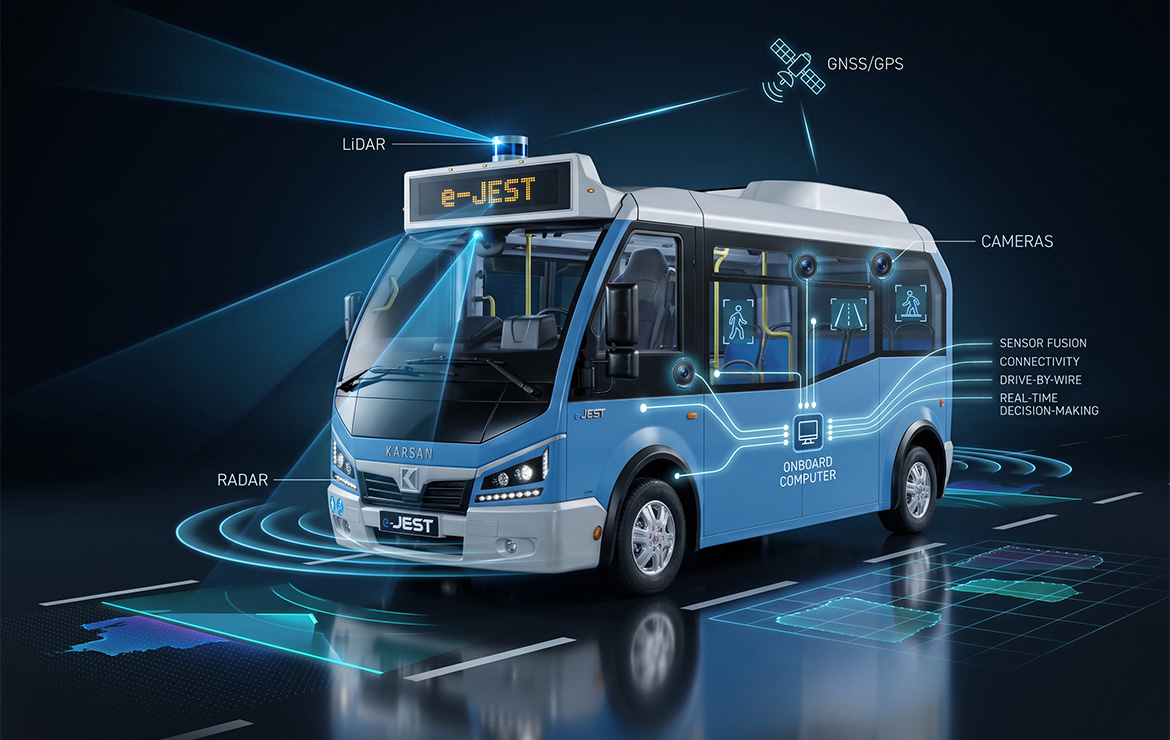
La transición del transporte público desde tecnologías de asistencia al conductor hacia una operación verdaderamente sin conductor requiere mucho más que coordenadas GPS preprogramadas. Un autobús autónomo que navega por corredores urbanos densos debe percibir su entorno en tres dimensiones, detectar obstáculos en movimiento bajo condiciones meteorológicas severas y ejecutar decisiones instantáneas de planificación de trayectoria sin intervención humana.
Aunque los análisis de mercado de alto nivel examinan con frecuencia las tendencias globales de autonomía, comprender la verdadera capacidad de conducción autónoma requiere una inmersión técnica profunda en el hardware del vehículo. En el núcleo del Autonomous e-JEST de Karsan se encuentra un conjunto de sensores multicapa, actuación drive-by-wire e inteligencia artificial de alto rendimiento. Examinar cómo estos componentes embarcados operan al unísono revela la compleja ingeniería que impulsa el transporte verdaderamente sin conductor.
El conjunto de tres sensores: LiDAR, radar y visión de alta resolución
Ninguna modalidad de detección por sí sola es suficiente para una conducción autónoma Level 4 segura. Las cámaras ópticas tienen dificultades con la niebla densa o los reflejos directos del sol, el radar carece de clasificación de objetos de alta resolución, y el rendimiento del LiDAR puede degradarse durante nevadas intensas. Para lograr una conciencia ambiental absoluta, el Autonomous e-JEST utiliza una arquitectura de percepción redundante de tres sensores:
-
LiDAR solid-state y rotacional: Posicionados estratégicamente alrededor del perímetro del minibús eléctrico, los sensores LiDAR de alta definición emiten millones de pulsos láser por segundo. Al medir el tiempo de vuelo (ToF) de los haces reflejados, el sistema genera un mapa denso de nube de puntos 3D del entorno del vehículo hasta 200 metros de distancia, identificando límites espaciales precisos y dimensiones de objetos hasta el milímetro.
-
Unidades de radar de ondas milimétricas (mmWave): Los módulos de radar de largo y corto alcance proporcionan seguimiento continuo de velocidad y detección de distancia. Como las señales de radar penetran condiciones meteorológicas adversas, estos sensores mantienen el seguimiento de objetos durante lluvia intensa, nieve y smog urbano denso, asegurando activaciones fiables del frenado de emergencia independientemente de la visibilidad óptica.
-
Cámaras ópticas High-Dynamic-Range (HDR): Una red perimetral de cámaras de alta resolución captura datos visuales completos de 360 grados. Los algoritmos de visión por computadora procesan estas señales de cámara en tiempo real para leer semáforos, interpretar señales de tráfico dinámicas, reconocer gestos de peatones e identificar marcas de carril en intersecciones complejas.
Fusión de sensores y arquitectura de toma de decisiones con IA
Recopilar telemetría bruta de los sensores es solo la primera fase de la navegación autónoma. El desafío crítico de ingeniería reside en procesar miles de puntos de datos independientes simultáneamente sin introducir latencia computacional.
El Autonomous e-JEST aprovecha un software avanzado de Sensor Fusion impulsado por procesadores de IA edge de alto rendimiento:
-
Alineación de percepción & sincronización de datos: La unidad central de IA ingiere flujos de datos dispares que combinan nubes de puntos LiDAR, vectores de velocidad de radar y matrices de píxeles de cámara en un único mapa ambiental 3D unificado. La fusión de sensores elimina los puntos ciegos de sensores individuales y resuelve detecciones de falsos positivos.
-
Clasificación de objetos & seguimiento predictivo: Las redes neuronales profundas clasifican cada objeto detectado (por ejemplo, peatones, ciclistas, automóviles de pasajeros, residuos urbanos) y predicen sus trayectorias de movimiento hasta varios segundos en el futuro.
-
Planificación de trayectoria & actuación drive-by-wire: Una vez calculada una trayectoria segura, el módulo de planificación de movimiento envía comandos digitales a las unidades de control electrónico (ECUs) del vehículo. Los sistemas drive-by-wire traducen inmediatamente estas señales digitales en acciones mecánicas precisas, ajustando el ángulo de dirección, aplicando frenado regenerativo o hidráulico y modulando el par de la propulsión eléctrica sin retraso mecánico.
Comprender cómo opera este pipeline completo de sensor a actuación destaca los estrictos límites técnicos que separan las plataformas de asistencia al conductor de las arquitecturas plenamente autónomas. Los gestores de transporte que evalúan el cumplimiento de hardware pueden explorar umbrales operativos fundamentales en Level 4 vs otros niveles de autonomía: ¿qué lo diferencia?
Despliegue de primera mano: la operación Level 4 en Atlanta y la evolución de IA en CES 2026
Demostrar la fiabilidad autónoma requiere pasar de circuitos de prueba cerrados a entornos urbanos activos y complejos. Karsan ha demostrado la madurez en condiciones reales de su tecnología de conducción autónoma mediante operaciones emblemáticas en Norteamérica y lanzamientos de software de próxima generación:
-
Operaciones activas Level 4 en Atlanta (proyecto ATL Spoke): En colaboración con el socio tecnológico ADASTEC, el distribuidor norteamericano Damera y el socio de orquestación de servicios Beep, una flota de vehículos Autonomous e-JEST opera en Atlanta, Georgia. Prestando servicio en el proyecto piloto ATL Spoke entre MARTA West End Station y Atlanta BeltLine, el minibús cero emisiones ejecuta rutas de pasajeros completamente autónomas 7 días a la semana en tráfico mixto. Tras completar rigurosas evaluaciones de durabilidad Altoona del U.S. Department of Transportation, junto con la conformidad FMVSS, CMVSS y ADA, el vehículo demuestra su madurez operativa Level 4 en corredores urbanos exigentes.
-
Presentación de la arquitectura Karsan AI en CES 2026: En el Consumer Electronics Show (CES) 2026 en Las Vegas, Karsan presentó oficialmente su visión global Karsan AI (Autonomous Intelligence). Posicionada como una inteligencia de movilidad de aprendizaje continuo, la arquitectura de software actualizada combina edge computing con modelos avanzados de percepción predictiva. Esto reduce los tiempos de respuesta del procesamiento de sensor a actuación a niveles submilisegundo, permitiendo una aceleración más suave del vehículo, evitación inteligente de obstáculos y gestión energética optimizada.
Esta evolución continua en despliegues reales complementa el portafolio más amplio sin conductor de Karsan, incluida la plataforma más grande de 8,3 metros presentada en Enfoque en la autonomía: cómo el Autonomous e-ATAK está redefiniendo la eficiencia del transporte público.
Redundancias de seguridad integradas y sistemas fail-operational
Lograr una verdadera certificación sin conductor Level 4 requiere una estricta adhesión a los estándares de seguridad funcional, específicamente ISO 26262. El Autonomous e-JEST incorpora redundancias completas de hardware fail-operational para garantizar la seguridad absoluta de los pasajeros:
-
Frenado y dirección de doble circuito: Si una ECU primaria de dirección o frenado experimenta una falla eléctrica, un circuito de respaldo secundario, completamente aislado, toma el control de inmediato, llevando el autobús eléctrico a una parada suave y segura.
-
Distribución de energía redundante: Los sistemas autónomos esenciales, incluidos el procesador central de IA, las unidades LiDAR y los gateways drive-by-wire, son alimentados por dos suministros independientes de batería auxiliar para evitar una pérdida catastrófica de energía.
-
Protocolos Minimal Risk Maneuver (MRM): En caso de bloqueo extremo de sensores o interrupción crítica del hardware, el software de seguridad del vehículo activa automáticamente los protocolos MRM, llevando el autobús de forma segura hacia el bordillo y activando los sistemas de advertencia de emergencia mientras mantiene la conectividad de diagnóstico remoto.
Conclusión: el estándar de hardware para el transporte público sin conductor
El transporte público verdaderamente autónomo se basa en la convergencia fluida de conjuntos de sensores redundantes, fusión de sensores submilisegundo y ejecución robusta drive-by-wire. A través del Autonomous e-JEST, Karsan demuestra cómo la arquitectura de vehículo diseñada específicamente, las operaciones Level 4 probadas en Atlanta y las innovaciones continuas de IA presentadas en CES 2026 establecen el referente para la movilidad urbana moderna, cero emisiones.
Para explorar las especificaciones técnicas completas y las capacidades autónomas modulares de la flota sin conductor de Karsan, los operadores de transporte pueden examinar el ecosistema completo de productos en la gama de transporte público autónomo de Karsan.