-
17 Juli 2024Kompaktstadtbusse: Die umweltfreundliche Wahl für den Stadtverkehr
-
23 September 2024Verschiedene Busgrößen im städtischen Nahverkehr
-
02 Oktober 2024Was ist ein Shuttlebus und wie wird er im städtischen Verkehr eingesetzt?
-
14 September 2026Was macht einen Bus wirklich autonom? Die Sensoren und Systeme hinter Karsans e-JEST
-
07 September 2026Nachhaltigkeit im öffentlichen Verkehr messen: welche KPIs sind am wichtigsten?
-
28 August 2026Karsan × Toyota: den Wasserstoffbus der Zukunft bauen
-
21 August 2026Elektrobus vs. Dieselbus: Welcher ist nachhaltiger?
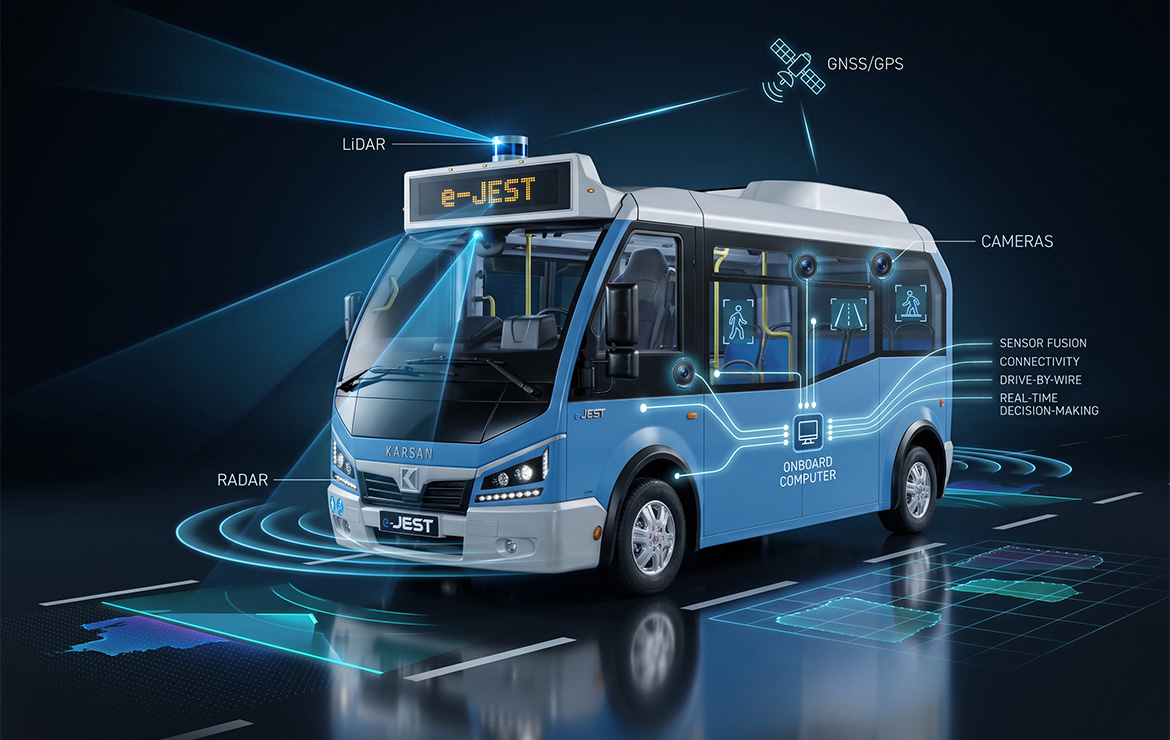
Der Übergang des öffentlichen Verkehrs von Fahrerassistenztechnologien zu einem echten fahrerlosen Betrieb erfordert mehr als vorprogrammierte GPS-Koordinaten. Ein autonomer Bus, der durch dichte urbane Korridore navigiert, muss seine Umgebung dreidimensional wahrnehmen, bewegliche Hindernisse unter schwierigen Wetterbedingungen erkennen und sofortige Entscheidungen zur Routenplanung ohne menschliches Eingreifen ausführen.
Während übergeordnete Marktanalysen häufig globale Autonomietrends untersuchen, erfordert das Verständnis echter Selbstfahrfähigkeit einen technischen Deep Dive in die Fahrzeughardware. Im Kern von Karsans Autonomous e-JEST stehen eine mehrschichtige Sensorsuite, Drive-by-Wire-Aktuierung und leistungsstarke künstliche Intelligenz. Die Untersuchung, wie diese Bordkomponenten im Zusammenspiel arbeiten, zeigt die komplexe Ingenieursleistung, die echten fahrerlosen Verkehr ermöglicht.
Das Tri-Sensor-Array: LiDAR, Radar und hochauflösende Sicht
Keine einzelne Sensormodalität reicht für sich allein für sicheres autonomes Fahren nach Level 4 aus. Optische Kameras haben Schwierigkeiten bei dichtem Nebel oder direkter Sonneneinstrahlung, Radar fehlt die hochauflösende Objektklassifizierung, und die LiDAR-Leistung kann bei starkem Schneefall nachlassen. Um ein umfassendes Umweltbewusstsein zu erreichen, nutzt der Autonomous e-JEST ein redundantes Tri-Sensor-Wahrnehmungslayout:
-
Solid-State- und Rotations-LiDAR: Strategisch rund um den Umfang des elektrischen Minibusses positioniert, senden hochauflösende LiDAR-Sensoren Millionen von Laserpulsen pro Sekunde aus. Durch die Messung der Laufzeit (ToF) reflektierter Strahlen erzeugt das System eine dichte 3D-Punktwolkenkarte der Fahrzeugumgebung bis zu 200 Meter Entfernung und identifiziert präzise räumliche Grenzen sowie Objektabmessungen bis auf den Millimeter.
-
Millimeterwellen-(mmWave)-Radareinheiten: Langstrecken- und Kurzstreckenradarmodule liefern kontinuierliche Geschwindigkeitsverfolgung und Abstandserkennung. Da Radarsignale widrige Wetterbedingungen durchdringen, halten diese Sensoren die Objektverfolgung bei starkem Regen, Schnee und dichtem urbanem Smog aufrecht und gewährleisten zuverlässige Notbremsauslösungen unabhängig von der optischen Sicht.
-
High-Dynamic-Range-(HDR)-Optikkameras: Ein umlaufendes Netzwerk hochauflösender Kameras erfasst vollständige visuelle 360-Grad-Daten. Computer-Vision-Algorithmen verarbeiten diese Kamerafeeds in Echtzeit, um Ampelsignale zu lesen, dynamische Verkehrsschilder zu interpretieren, Fußgängergesten zu erkennen und Fahrbahnmarkierungen an komplexen Kreuzungen zu identifizieren.
Sensorfusion und KI-Entscheidungsarchitektur
Das Sammeln roher Sensortelemetrie ist nur die erste Phase autonomer Navigation. Die kritische technische Herausforderung besteht darin, Tausende unabhängiger Datenpunkte gleichzeitig zu verarbeiten, ohne Rechenlatenz einzuführen.
Der Autonomous e-JEST nutzt fortschrittliche Sensor-Fusion-Software, die von Edge-KI-Prozessoren mit hohem Durchsatz unterstützt wird:
-
Wahrnehmungsausrichtung & Datensynchronisation: Die zentrale KI-Einheit nimmt unterschiedliche Datenströme auf, die LiDAR-Punktwolken, Radar-Geschwindigkeitsvektoren und Kamerapixelmatrizen zu einer einzigen, einheitlichen 3D-Umgebungskarte kombinieren. Sensorfusion eliminiert die toten Winkel einzelner Sensoren und löst falsch-positive Erkennungen auf.
-
Objektklassifizierung & prädiktives Tracking: Tiefe neuronale Netzwerke klassifizieren jedes erkannte Objekt (z. B. Fußgänger, Radfahrer, Pkw, urbane Hindernisse) und prognostizieren deren Bewegungsbahnen mehrere Sekunden in die Zukunft.
-
Routenplanung & Drive-by-Wire-Aktuierung: Sobald eine sichere Trajektorie berechnet ist, sendet das Bewegungsplanungsmodul digitale Befehle an die elektronischen Steuergeräte (ECUs) des Fahrzeugs. Drive-by-Wire-Systeme übersetzen diese digitalen Signale sofort in präzise mechanische Aktionen, indem sie den Lenkwinkel anpassen, regeneratives oder hydraulisches Bremsen anwenden und das elektrische Antriebsdrehmoment ohne mechanische Verzögerung modulieren.
Das Verständnis, wie diese vollständige Pipeline von Sensor zu Aktuierung funktioniert, verdeutlicht die strengen technischen Grenzen, die Fahrerassistenzplattformen von vollständig selbstfahrenden Architekturen trennen. Verkehrsmanager, die Hardware-Compliance bewerten, können grundlegende operative Schwellenwerte in Level 4 vs. andere Autonomiestufen: Was macht den Unterschied? erkunden.
Praxiseinsatz: der Level 4-Betrieb in Atlanta und die KI-Entwicklung auf der CES 2026
Der Nachweis autonomer Zuverlässigkeit erfordert den Wechsel von geschlossenen Testgeländen zu aktiven, komplexen urbanen Umgebungen. Karsan hat die reale Reife seiner selbstfahrenden Technologie durch wegweisende nordamerikanische Einsätze und Softwareeinführungen der nächsten Generation demonstriert:
-
Aktive Level 4-Einsätze in Atlanta (ATL Spoke Project): In Zusammenarbeit mit dem Technologiepartner ADASTEC, dem nordamerikanischen Vertriebspartner Damera und dem Service-Orchestrierungspartner Beep fährt eine Flotte von Autonomous e-JEST-Fahrzeugen in Atlanta, Georgia. Im Rahmen des ATL Spoke-Pilotprojekts zwischen der MARTA West End Station und der Atlanta BeltLine führt der emissionsfreie Minibus an 7 Tagen pro Woche vollständig autonome Fahrgaststrecken im Mischverkehr durch. Nachdem er die strengen Altoona-Dauerhaltbarkeitsbewertungen des U.S. Department of Transportation sowie die FMVSS-, CMVSS- und ADA-Konformität abgeschlossen hat, beweist das Fahrzeug seine Level 4-Betriebsreife in anspruchsvollen urbanen Korridoren.
-
Vorstellung der Karsan AI-Architektur auf der CES 2026: Auf der Consumer Electronics Show (CES) 2026 in Las Vegas stellte Karsan offiziell seine globale Karsan AI (Autonomous Intelligence)-Vision vor. Als kontinuierlich lernende Mobilitätsintelligenz positioniert, kombiniert die aktualisierte Softwarearchitektur Edge Computing mit fortschrittlichen prädiktiven Wahrnehmungsmodellen. Dadurch werden die Reaktionszeiten der Verarbeitung von Sensor zu Aktuierung auf Sub-Millisekunden-Niveau reduziert, was eine sanftere Fahrzeugbeschleunigung, intelligente Hindernisvermeidung und optimiertes Energiemanagement ermöglicht.
Diese kontinuierliche Weiterentwicklung in realen Einsätzen ergänzt Karsans breiteres fahrerloses Portfolio, einschließlich der größeren 8,3-Meter-Plattform, die in Fokus auf Autonomie: Wie der Autonomous e-ATAK die Effizienz des öffentlichen Verkehrs neu definiert vorgestellt wird.
Integrierte Sicherheitsredundanzen und fail-operational Systeme
Eine echte Level 4-Zertifizierung für fahrerlosen Betrieb erfordert die strikte Einhaltung funktionaler Sicherheitsstandards, insbesondere ISO 26262. Der Autonomous e-JEST integriert umfassende fail-operational Hardware-Redundanzen, um absolute Fahrgastsicherheit zu gewährleisten:
-
Zweikreis-Brems- und Lenksystem: Wenn ein primäres Lenk- oder Brems-ECU einen elektrischen Fehler aufweist, übernimmt ein sekundärer, vollständig isolierter Backup-Schaltkreis sofort die Kontrolle und bringt den Elektrobus sanft und sicher zum Stillstand.
-
Redundante Energieverteilung: Wesentliche autonome Systeme, einschließlich des zentralen KI-Prozessors, der LiDAR-Einheiten und der Drive-by-Wire-Gateways, werden durch zwei unabhängige Hilfsbatterieversorgungen gespeist, um einen katastrophalen Stromausfall zu verhindern.
-
Minimal Risk Maneuver (MRM)-Protokolle: Im Falle einer extremen Sensorblockade oder einer kritischen Hardwarestörung löst die Sicherheitssoftware des Fahrzeugs automatisch MRM-Protokolle aus, bringt den Bus sicher an den Straßenrand und aktiviert Notwarnsysteme, während die Remote-Diagnoseverbindung aufrechterhalten bleibt.
Fazit: der Hardwarestandard für fahrerlosen öffentlichen Verkehr
Wirklich autonomer öffentlicher Verkehr beruht auf der nahtlosen Konvergenz redundanter Sensorarrays, Sensorfusion im Sub-Millisekundenbereich und robuster Drive-by-Wire-Ausführung. Mit dem Autonomous e-JEST zeigt Karsan, wie eine speziell entwickelte Fahrzeugarchitektur, bewährte Level 4-Einsätze in Atlanta und kontinuierliche KI-Innovationen, die auf der CES 2026 präsentiert wurden, den Maßstab für moderne, emissionsfreie urbane Mobilität setzen.
Um die vollständigen technischen Spezifikationen und modularen autonomen Fähigkeiten der fahrerlosen Flotte von Karsan zu erkunden, können Verkehrsbetriebe das gesamte Produktökosystem unter Karsans autonomem öffentlichen Verkehrsangebot prüfen.