-
23 februarie 2023Karsan Hydrogen Fuel Cell Bus e-ATA Hydrogen
-
17 iulie 2024Micile Autobuze Urbane: Alegerea Ecologică Pentru Transportul Urban
-
23 septembrie 2024Dimensiuni Diferite Ale Autobuzelor În Transportul Urban
-
02 octombrie 2024Ce Este Un Microbuz Shuttle? Cum Este Utilizat În Transportul Urban?
-
14 septembrie 2026Ce face ca un autobuz să fie cu adevărat autonom? Senzorii și sistemele din spatele e-JEST de la Karsan
-
07 septembrie 2026Măsurarea sustenabilității în transportul public: care KPI-uri contează cel mai mult?
-
28 august 2026Karsan × Toyota: construirea autobuzului pe hidrogen al viitorului
-
21 august 2026Autobuz electric vs. autobuz diesel: care este mai sustenabil?
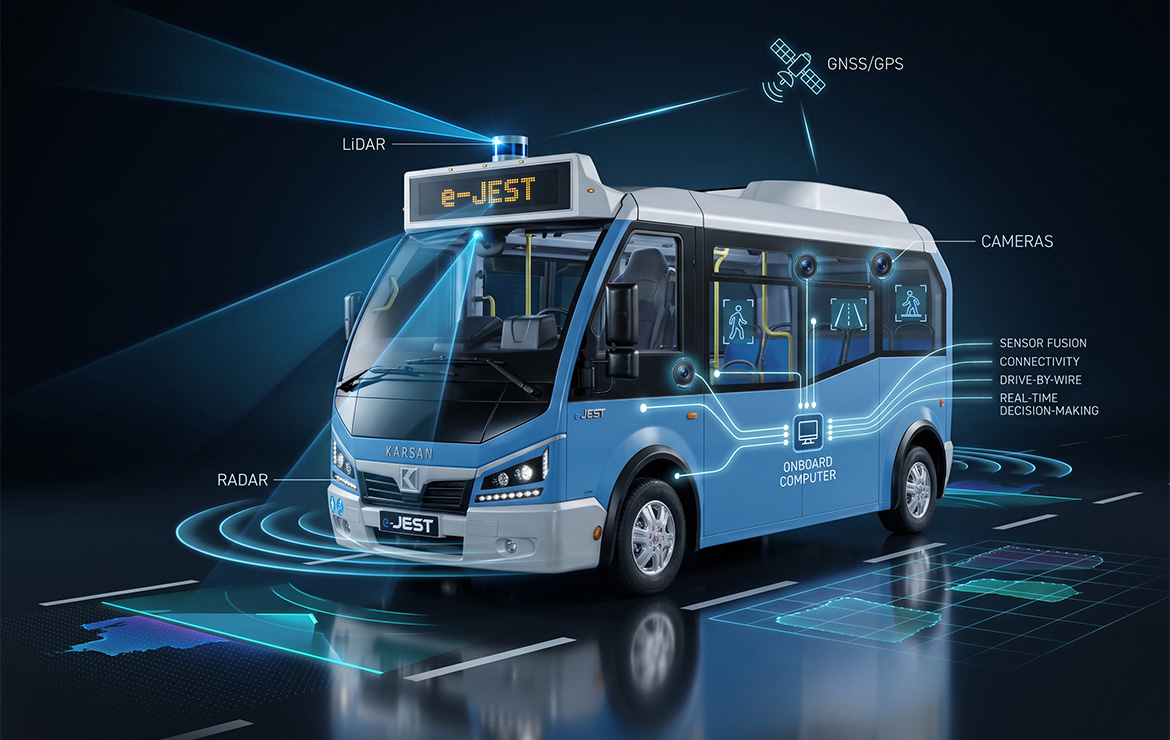
Tranziția transportului public de la tehnologiile de asistență pentru șofer la operarea reală fără șofer necesită mai mult decât coordonate GPS preprogramate. Un autobuz autonom care navighează prin coridoare urbane dense trebuie să își perceapă mediul înconjurător în trei dimensiuni, să detecteze obstacole în mișcare în condiții meteorologice severe și să execute instantaneu decizii de planificare a traseului fără intervenție umană.
Deși analizele de piață la nivel înalt examinează frecvent tendințele globale ale autonomiei, înțelegerea unei capacități reale self-driving necesită o analiză tehnică aprofundată a hardware-ului vehiculului. În centrul Autonomous e-JEST de la Karsan se află o suită de senzori multistrat, actuare drive-by-wire și inteligență artificială de înaltă performanță. Examinarea modului în care aceste componente de la bord operează la unison dezvăluie ingineria complexă care alimentează transportul cu adevărat fără șofer.
Ansamblul tri-senzor: LiDAR, radar și viziune de înaltă rezoluție
Nicio modalitate unică de detecție nu este suficientă pentru o conducere autonomă Level 4 sigură. Camerele optice întâmpină dificultăți în ceață densă sau în reflexii directe ale soarelui, radarul nu oferă clasificare de obiecte la înaltă rezoluție, iar performanța LiDAR se poate degrada în condiții de ninsoare abundentă. Pentru a obține o conștientizare absolută a mediului, Autonomous e-JEST utilizează o arhitectură redundantă de percepție cu trei senzori:
-
LiDAR solid-state și rotativ: Poziționați strategic în jurul perimetrului minibusului electric, senzorii LiDAR de înaltă definiție emit milioane de impulsuri laser pe secundă. Prin măsurarea timpului de zbor (ToF) al fasciculelor reflectate, sistemul generează o hartă densă 3D de tip point cloud a mediului din jurul vehiculului până la 200 de metri distanță, identificând limite spațiale precise și dimensiuni ale obiectelor până la nivel de milimetru.
-
Unități radar cu unde milimetrice (mmWave): Modulele radar cu rază lungă și scurtă oferă urmărire continuă a vitezei și detecție a distanței. Deoarece semnalele radar penetrează condițiile meteorologice adverse, acești senzori mențin urmărirea obiectelor în ploaie puternică, ninsoare și smog urban dens, asigurând declanșări fiabile ale frânării de urgență indiferent de vizibilitatea optică.
-
Camere optice High-Dynamic-Range (HDR): O rețea perimetrală de camere de înaltă rezoluție captează date vizuale complete la 360 de grade. Algoritmii de computer vision procesează aceste fluxuri video în timp real pentru a citi semafoarele, a interpreta indicatoarele rutiere dinamice, a recunoaște gesturile pietonilor și a identifica marcajele de bandă în intersecții complexe.
Fuziunea senzorilor și arhitectura decizională IA
Colectarea telemetriei brute de la senzori este doar prima fază a navigației autonome. Provocarea critică de inginerie constă în procesarea simultană a mii de puncte de date independente fără a introduce latență computațională.
Autonomous e-JEST valorifică software avansat de Sensor Fusion, alimentat de procesoare edge AI cu throughput ridicat:
-
Alinierea percepției & sincronizarea datelor: Unitatea IA centrală preia fluxuri de date disparate, combinând point cloud-uri LiDAR, vectori de viteză radar și matrice de pixeli ale camerelor într-o singură hartă 3D unificată a mediului. Fuziunea senzorilor elimină unghiurile moarte ale senzorilor individuali și rezolvă detecțiile fals-pozitive.
-
Clasificarea obiectelor & urmărire predictivă: Rețelele neuronale profunde clasifică fiecare obiect detectat (de exemplu, pietoni, bicicliști, autoturisme, resturi urbane) și prezic traiectoriile lor de mișcare cu până la câteva secunde în viitor.
-
Planificarea traseului & actuare drive-by-wire: După calcularea unei traiectorii sigure, modulul de planificare a mișcării trimite comenzi digitale către unitățile electronice de control (ECUs) ale vehiculului. Sistemele drive-by-wire traduc imediat aceste semnale digitale în acțiuni mecanice precise, ajustând unghiul de direcție, aplicând frânare regenerativă sau hidraulică și modulând cuplul propulsiei electrice fără întârziere mecanică.
Înțelegerea modului în care operează acest pipeline complet de la senzor la actuare evidențiază limitele tehnice stricte care separă platformele de asistență pentru șofer de arhitecturile complet self-driving. Managerii de transport care evaluează conformitatea hardware pot explora pragurile operaționale fundamentale în Level 4 vs alte niveluri de autonomie: ce îl diferențiază?
Implementare directă: operațiunea Level 4 din Atlanta și evoluția IA la CES 2026
Demonstrarea fiabilității autonome necesită trecerea de la poligoane de testare închise la medii urbane active și complexe. Karsan a demonstrat maturitatea în condiții reale a tehnologiei sale self-driving prin operațiuni nord-americane de referință și lansări software de generație următoare:
-
Operațiuni active Level 4 în Atlanta (proiectul ATL Spoke): În colaborare cu partenerul tehnologic ADASTEC, distribuitorul nord-american Damera și partenerul de orchestrare a serviciilor Beep, o flotă de vehicule Autonomous e-JEST operează în Atlanta, Georgia. Deservind proiectul pilot ATL Spoke între MARTA West End Station și Atlanta BeltLine, minibusul cu zero emisii execută rute de pasageri complet autonome 7 zile pe săptămână în trafic mixt. După finalizarea evaluărilor riguroase de durabilitate Altoona ale U.S. Department of Transportation, împreună cu conformitatea FMVSS, CMVSS și ADA, vehiculul își demonstrează maturitatea operațională Level 4 în coridoare urbane solicitante.
-
Prezentarea arhitecturii Karsan AI la CES 2026: La Consumer Electronics Show (CES) 2026 din Las Vegas, Karsan a prezentat oficial viziunea sa globală Karsan AI (Autonomous Intelligence). Poziționată ca o inteligență de mobilitate cu învățare continuă, arhitectura software actualizată combină edge computing cu modele avansate de percepție predictivă. Aceasta reduce timpii de răspuns ai procesării de la senzor la actuare la niveluri sub-milisecundă, permițând accelerări mai line ale vehiculului, evitarea inteligentă a obstacolelor și management energetic optimizat.
Această evoluție continuă în implementările reale completează portofoliul mai amplu fără șofer al Karsan, inclusiv platforma mai mare de 8,3 metri prezentată în Focus pe autonomie: cum Autonomous e-ATAK redefinește eficiența transportului public.
Redundanțe de siguranță integrate și sisteme fail-operational
Obținerea unei certificări reale fără șofer Level 4 necesită respectarea strictă a standardelor de siguranță funcțională, în special ISO 26262. Autonomous e-JEST integrează redundanțe hardware fail-operational complete pentru a asigura siguranța absolută a pasagerilor:
-
Frânare și direcție cu dublu circuit: Dacă o ECU primară de direcție sau frânare întâmpină o defecțiune electrică, un circuit secundar de rezervă, complet izolat, preia imediat controlul, aducând autobuzul electric la o oprire lină și sigură.
-
Distribuție redundantă a energiei: Sistemele autonome esențiale, inclusiv procesorul IA central, unitățile LiDAR și gateway-urile drive-by-wire, sunt alimentate de două surse independente de baterii auxiliare pentru a preveni o pierdere catastrofală de energie.
-
Protocoale Minimal Risk Maneuver (MRM): În cazul unei blocări extreme a senzorilor sau al unei perturbări hardware critice, software-ul de siguranță al vehiculului declanșează automat protocoalele MRM, trăgând autobuzul în siguranță la bordură și activând sistemele de avertizare de urgență, menținând în același timp conectivitatea de diagnosticare la distanță.
Concluzie: standardul hardware pentru transportul public fără șofer
Transportul public cu adevărat autonom se bazează pe convergența fluidă a ansamblurilor redundante de senzori, fuziunea senzorilor la nivel sub-milisecundă și execuția robustă drive-by-wire. Prin Autonomous e-JEST, Karsan demonstrează cum arhitectura vehiculului construită special, operațiunile Level 4 dovedite în Atlanta și inovațiile IA continue prezentate la CES 2026 stabilesc reperul pentru mobilitatea urbană modernă, cu zero emisii.
Pentru a explora specificațiile tehnice complete și capabilitățile autonome modulare ale flotei fără șofer Karsan, operatorii de transport pot examina întregul ecosistem de produse la gama de transport public autonom Karsan.