-
23 febbraio 2023Che cos'è un autobus a celle a combustibile a idrogeno?
-
17 luglio 2024Piccoli Autobus Urbani: La Scelta Ecosostenibile per gli Spostamenti in Città
-
23 settembre 2024Diverse Dimensioni degli Autobus nel Trasporto Urbano
-
02 ottobre 2024Cos'è un Shuttle Bus? Come viene utilizzato nel trasporto urbano?
-
14 settembre 2026Che cosa rende un autobus davvero autonomo? I sensori e i sistemi dietro l’e-JEST di Karsan
-
07 settembre 2026Misurare la sostenibilità nel trasporto pubblico: quali KPI contano di più?
-
28 agosto 2026Karsan × Toyota: costruire l’autobus a idrogeno del futuro
-
21 agosto 2026Autobus elettrico vs. autobus diesel: quale è più sostenibile?
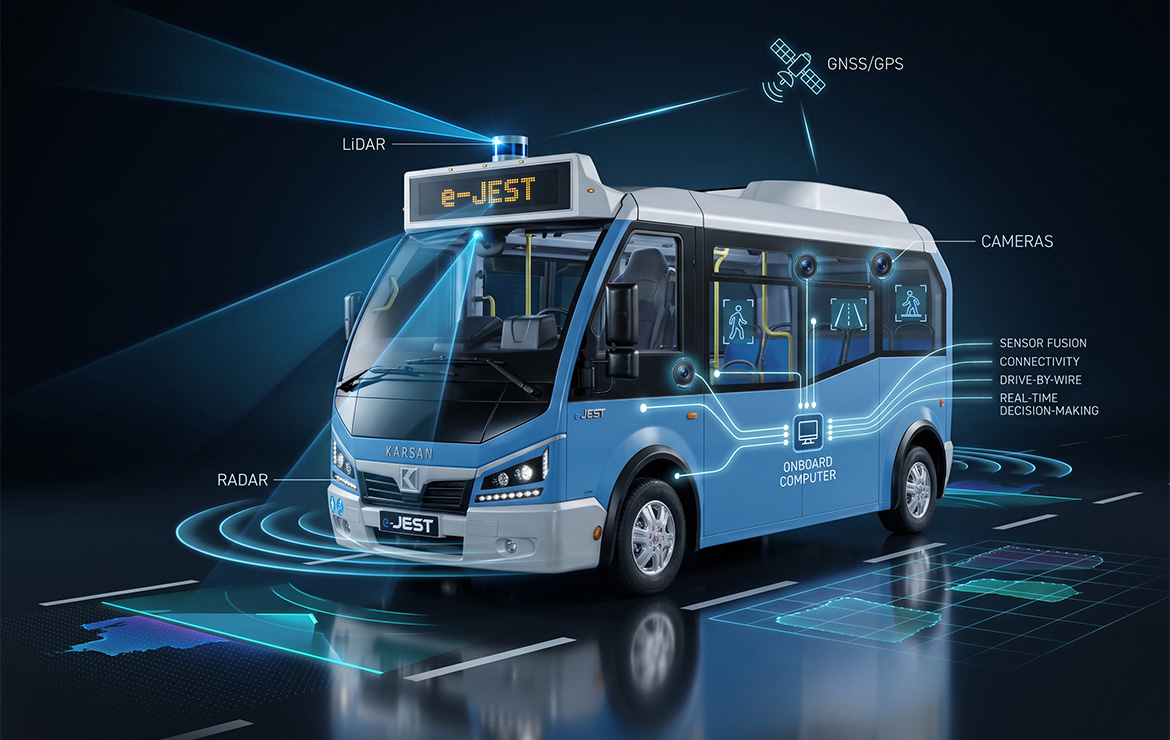
La transizione del trasporto pubblico dalle tecnologie di assistenza alla guida a una vera operatività senza conducente richiede molto più di coordinate GPS pre-programmate. Un autobus autonomo che naviga in corridoi urbani densi deve percepire l’ambiente circostante in tre dimensioni, rilevare ostacoli in movimento in condizioni meteorologiche severe ed eseguire decisioni istantanee di pianificazione del percorso senza intervento umano.
Sebbene le analisi di mercato di alto livello esaminino frequentemente le tendenze globali dell’autonomia, comprendere la vera capacità self-driving richiede un approfondimento tecnico sull’hardware del veicolo. Al centro dell’Autonomous e-JEST di Karsan si trovano una suite di sensori multilivello, attuazione drive-by-wire e intelligenza artificiale ad alte prestazioni. Esaminare come questi componenti di bordo operano all’unisono rivela la complessa ingegneria che alimenta il trasporto realmente senza conducente.
Il sistema tri-sensore: LiDAR, radar e visione ad alta risoluzione
Nessuna singola modalità di rilevamento è sufficiente per una guida autonoma Level 4 sicura. Le telecamere ottiche faticano con nebbia densa o riflessi diretti del sole, il radar manca di classificazione degli oggetti ad alta risoluzione e le prestazioni del LiDAR possono degradarsi in caso di forti nevicate. Per raggiungere una consapevolezza ambientale assoluta, l’Autonomous e-JEST utilizza un layout di percezione ridondante a tre sensori:
-
LiDAR solid-state e rotazionale: Posizionati strategicamente attorno al perimetro del minibus elettrico, i sensori LiDAR ad alta definizione emettono milioni di impulsi laser al secondo. Misurando il time-of-flight (ToF) dei fasci riflessi, il sistema genera una mappa densa in nuvola di punti 3D dell’ambiente circostante del veicolo fino a 200 metri di distanza, identificando confini spaziali precisi e dimensioni degli oggetti fino al millimetro.
-
Unità radar a onde millimetriche (mmWave): I moduli radar a lungo e corto raggio forniscono tracciamento continuo della velocità e rilevamento della distanza. Poiché i segnali radar penetrano le condizioni meteorologiche avverse, questi sensori mantengono il tracciamento degli oggetti durante pioggia intensa, neve e denso smog urbano, garantendo attivazioni affidabili della frenata di emergenza indipendentemente dalla visibilità ottica.
-
Telecamere ottiche High-Dynamic-Range (HDR): Una rete perimetrale di telecamere ad alta risoluzione cattura dati visivi completi a 360 gradi. Gli algoritmi di computer vision elaborano questi feed video in tempo reale per leggere i semafori, interpretare segnali stradali dinamici, riconoscere i gesti dei pedoni e identificare le linee di corsia in incroci complessi.
Fusione dei sensori e architettura decisionale IA
Raccogliere la telemetria grezza dei sensori è solo la prima fase della navigazione autonoma. La sfida ingegneristica critica consiste nell’elaborare simultaneamente migliaia di punti dati indipendenti senza introdurre latenza computazionale.
L’Autonomous e-JEST sfrutta un software avanzato di Sensor Fusion alimentato da processori edge AI ad alta capacità:
-
Allineamento della percezione & sincronizzazione dei dati: L’unità IA centrale acquisisce flussi di dati eterogenei combinando nuvole di punti LiDAR, vettori di velocità radar e matrici di pixel delle telecamere in un’unica mappa ambientale 3D unificata. La fusione dei sensori elimina i punti ciechi dei singoli sensori e risolve le rilevazioni false-positive.
-
Classificazione degli oggetti & tracciamento predittivo: Le reti neurali profonde classificano ogni oggetto rilevato (ad esempio pedoni, ciclisti, auto passeggeri, detriti urbani) e prevedono le loro traiettorie di movimento fino a diversi secondo nel futuro.
-
Pianificazione del percorso & attuazione drive-by-wire: Una volta calcolata una traiettoria sicura, il modulo di pianificazione del movimento invia comandi digitali alle unità di controllo elettronico (ECU) del veicolo. I sistemi drive-by-wire traducono immediatamente questi segnali digitali in azioni meccaniche precise, regolando l’angolo di sterzata, applicando frenata rigenerativa o idraulica e modulando la coppia della trazione elettrica senza ritardi meccanici.
Comprendere come opera questa pipeline completa da sensore ad attuazione evidenzia i rigorosi confini tecnici che separano le piattaforme di assistenza alla guida dalle architetture completamente self-driving. I responsabili del trasporto che valutano la conformità hardware possono esplorare le soglie operative fondamentali in Level 4 vs altri livelli di autonomia: che cosa lo distingue?
Implementazione sul campo: l’operazione Level 4 di Atlanta e l’evoluzione IA al CES 2026
Dimostrare l’affidabilità autonoma richiede il passaggio da circuiti di prova chiusi ad ambienti urbani attivi e complessi. Karsan ha dimostrato la maturità reale della sua tecnologia self-driving attraverso operazioni nordamericane di riferimento e lanci software di nuova generazione:
-
Operazioni Level 4 attive ad Atlanta (progetto ATL Spoke): In collaborazione con il partner tecnologico ADASTEC, il distributore nordamericano Damera e il partner di orchestrazione dei servizi Beep, una flotta di veicoli Autonomous e-JEST opera ad Atlanta, Georgia. Servendo il progetto pilota ATL Spoke tra MARTA West End Station e Atlanta BeltLine, il minibus a zero emissioni esegue percorsi passeggeri completamente autonomi 7 giorni su 7 nel traffico misto. Avendo completato rigorose valutazioni di durabilità Altoona del U.S. Department of Transportation insieme alla conformità FMVSS, CMVSS e ADA, il veicolo dimostra la sua maturità operativa Level 4 in corridoi urbani impegnativi.
-
Presentazione dell’architettura Karsan AI al CES 2026: Al Consumer Electronics Show (CES) 2026 di Las Vegas, Karsan ha presentato ufficialmente la sua visione globale Karsan AI (Autonomous Intelligence). Posizionata come intelligenza di mobilità ad apprendimento continuo, l’architettura software aggiornata combina edge computing con modelli avanzati di percezione predittiva. Questo riduce i tempi di risposta dell’elaborazione da sensore ad attuazione a livelli sub-millisecondo, consentendo accelerazioni più fluide del veicolo, evitamento intelligente degli ostacoli e gestione energetica ottimizzata.
Questa evoluzione continua nelle implementazioni reali completa il più ampio portfolio senza conducente di Karsan, inclusa la piattaforma più grande da 8,3 metri presentata in Focus sull’autonomia: come l’Autonomous e-ATAK sta ridefinendo l’efficienza del trasporto pubblico.
Ridondanze di sicurezza integrate e sistemi fail-operational
Raggiungere una vera certificazione senza conducente Level 4 richiede una stretta aderenza agli standard di sicurezza funzionale, in particolare ISO 26262. L’Autonomous e-JEST incorpora ridondanze hardware fail-operational complete per garantire la sicurezza assoluta dei passeggeri:
-
Frenata e sterzo a doppio circuito: Se una ECU primaria di sterzo o frenata subisce un guasto elettrico, un circuito di backup secondario, completamente isolato, assume immediatamente il controllo, portando l’autobus elettrico a un arresto fluido e sicuro.
-
Distribuzione di potenza ridondante: I sistemi autonomi essenziali, inclusi il processore IA centrale, le unità LiDAR e i gateway drive-by-wire, sono alimentati da due forniture indipendenti di batterie ausiliarie per prevenire una perdita catastrofica di alimentazione.
-
Protocolli Minimal Risk Maneuver (MRM): In caso di blocco estremo dei sensori o interruzione critica dell’hardware, il software di sicurezza del veicolo attiva automaticamente i protocolli MRM, accostando l’autobus in sicurezza al bordo strada e attivando i sistemi di segnalazione di emergenza mantenendo la connettività diagnostica remota.
Conclusione: lo standard hardware per il trasporto pubblico senza conducente
Il trasporto pubblico realmente autonomo si basa sulla convergenza fluida di array di sensori ridondanti, fusione dei sensori sub-millisecondo ed esecuzione drive-by-wire robusta. Attraverso l’Autonomous e-JEST, Karsan dimostra come un’architettura veicolo progettata specificamente, operazioni Level 4 comprovate ad Atlanta e innovazioni IA continue presentate al CES 2026 definiscano il benchmark per la mobilità urbana moderna a zero emissioni.
Per esplorare le specifiche tecniche complete e le capacità autonome modulari della flotta senza conducente di Karsan, gli operatori del trasporto possono esaminare l’intero ecosistema prodotto su la gamma di trasporto pubblico autonomo di Karsan.